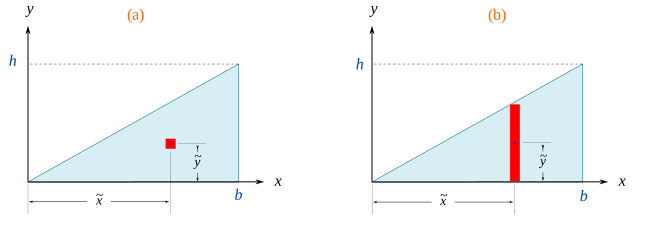Skip to article frontmatterSkip to article content
Site not loading correctly?

This may be due to an incorrect BASE_URL configuration. See the MyST Documentation for reference.

6 Dinámica de Robots

La obtención del modelo dinámico de un manipulador juega un rol importante para la simulación del movimiento, el análisis de la estructura del manipulador y el diseño de los algoritmos de control. La simulación del movimiento de un manipulador permite probar estrategias de control sin necesidad de disponer físicamente del manipulador. El cálculo de las fuerzas y torques requeridos para la ejecución de los movimientos del robot proporciona información valiosa para el diseño de las juntas, transmisiones y actuadores.

El modelo dinámico de un robot consiste en una ecuación diferencial (ordinaria) vectorial en las posiciones, ya sean articulares q \vec{q} o cartesianas x \vec{x} , generalmente de segundo orden, pudiéndose expresar como:

f(q,q˙,q¨,τ)=0f(\vec{q}, \vec{\dot{q}}, \vec{\ddot{q}}, \tauvec ) = \vec{0}
f(x,x˙,x¨,τ)=0f(\vec{x}, \vec{\dot{x}}, \vec{\ddot{x}}, \tauvec ) = \vec{0}

En las expresiones anteriores el vector τ \tauvec corresponde a las fuerzas y torques aplicados en las juntas por los actuadores. La ecuación (1) corresponde al modelo dinámico articular y la ecuación (2) al modelo dinámico cartesiano.

6.1Dinámica de cuerpo rígidos

6.1.1Ecuaciones de Newton-Euler.

La fuerza resultante que actúa en un cuerpo rígido es igual a la tasa de cambio en el tiempo de su cantidad de movimiento lineal con respecto a un sistema de referencia inercial:

ΣF=P˙=mv˙G\Sigma \vec{F} = \dot{ \vec{P} } = m \dot{\vec{v}}_G

Donde vG\vec{v}_G es la velocidad del centro de masa del cuerpo rígido, ΣF\Sigma \vec{F} es la fuerza resultante que actúa sobre el cuerpo rígido y P\vec{P} es la cantidad de movimiento lineal con respecto al sistema de referencia inercial. Dado que aG=v˙G \vec{a}_G = \dot{\vec{v}}_G , la ecuación anterior se puede escribir como

ΣF=maG\Sigma \vec{F} = m \vec{a}_G

De la ecuación (3) se desprende un principio o teorema de conservación de la cantidad de movimiento:

Si la fuerza resultante en un sólido es cero, entonces P˙=0 \dot{\vec{P}} = 0 , lo cual implica que la cantidad de movimiento lineal del sólido se conserva, es decir, permanece constante.

El momento resultante (ΣMO\Sigma \vec{M}_O) de las fuerzas externas que actúan en un cuerpo rígido con respecto a un punto fijo OO en un sistema de referencia inercial, es igual a la tasa de cambio en el tiempo de la cantidad de movimiento angular alrededor de OO:

ΣMO=H˙O\Sigma \vec{M}_O = \dot{\vec{H}}_O

donde HO\vec{H}_O es la cantidad de movimiento angular del cuerpo con respecto al mismo punto OO. De la ecuación (5) se desprende también un principio de conservación de la cantidad de movimiento angular:

Si el momento resultante en un sólido con respecto a un punto fijo OO es cero, entonces H˙O=0\dot{\vec{H}}_O = 0 , lo cual implica que la cantidad de movimiento angular HO\vec{H}_O con respecto a OO se conserva, es decir, permanece constante.

La ecuación (5) se puede escribir también haciendo que el punto OO ahora se corresponda con la ubicación del centro de masa (GG), es decir:

ΣMG=H˙G\Sigma \vec{M}_G = \dot{\vec{H}}_G

Donde ΣMG\Sigma \vec{M}_G es la sumatoria de los momentos alrededor de GG y HG\vec{H}_G la cantidad de movimiento angular alrededor del centro de masa.

Consideremos un cuerpo rígido modelado como un sistema de NN partículas como el que se muestra en la figura. Las ecuaciones (3) y (5) son aplicables para este modelo. Si las NN partículas son newtonianas, la cantidad de movimiento lineal y la cantidad de movimiento angular están dadas por:

P=∑i=1nmivi\vec{P} = \sum_{i=1}^n m_i \vec{v}_i
HO=∑i=1nRi×mivi\vec{H}_O = \sum_{i=1}^{n} \vec{R}_i \times m_i \vec{v}_i

donde mim_i es la masa, vi\vec{v}_i la velocidad y Ri\vec{R}_i la posición, de la i-ésima partícula, descritas en el sistema inercial.

6.1.2Ecuaciones de Euler-Lagrange

Otra manera de abordar la dinámica de un cuerpo rígido (o partícula) es utilizar las ecuaciones de Euler-Lagrange. Dado un sistema mecánico de nn grados de libertad, sus ecuaciones de movimiento se pueden obtener como sigue:

ddt(∂L∂q˙i)−∂L∂qi=τi; Para i=1,2,⋯ ,n\LaEq{i} \quad ; \text{ Para } i=1,2,\cdots,n

Donde L\La es una función escalar llamada lagrangiano, y está dada por la diferencia entre la energía cinética y potencial del cuerpo rígido, es decir:

L=K−P\La = \Ki - \Po

A qiq_i y q˙i\dot{q}_i se les denomina coordenada generalizada y velocidad generalizada, de forma respectiva. Un conjunto de coordenadas generalizadas (q1,q2,⋯ ,qn) \rbr{q_1, q_2, \cdots, q_n} es aquel que describe de manera completa la posición de un sistema de nn grados de libertad. Las velocidades generalizadas son las derivadas de las coordenadas generalizadas (q˙1,q˙2,⋯ ,q˙n) \rbr{ \dot{q}_1, \dot{q}_2, \cdots, \dot{q}_n } .

La experiencia demuestra que dadas simultáneamente las coordenadas y velocidades generalizadas se determina completamente el estado del sistema y permite, en principio, predecir su movimiento futuro. Las relaciones entre las aceleraciones, las velocidades y las coordenadas se llaman ecuaciones de movimiento. \cite{landau}

El término τi\tau_i corresponde a las fuerzas generalizadas aplicadas sobre el cuerpo rígido o sistema de cuerpos rígidos.

6.1.2.1Energía cinética de un cuerpo rígido

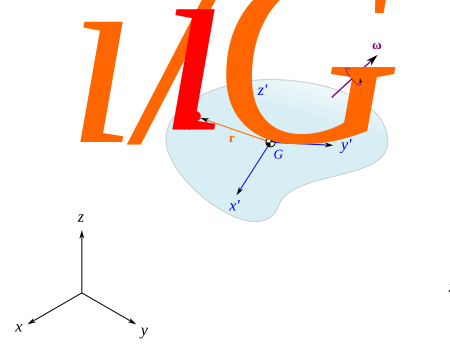
En la Figura Figure 1 se muestra un cuerpo rígido, el cual está rotando con una velocidad angular ω\W y donde la posición de la i-ésima partícula de masa mim_i con respecto al sistema de referencia Gx′y′z′Gx'y'z' está dada por el vector ri/G\vec{r}_{i/G}. El sistema de referencia Gx′y′z′Gx'y'z' está adherido al sólido y el sistema OxyzOxyz es un sistema de referencia inercial.

Un cuerpo rígido en rotación.

Figure 1:Un cuerpo rígido en rotación.

La energía cinética de un cuerpo rígido es la suma de las energías cinéticas de cada una de las partículas que lo conforman:

K=∑i=1n12mivi⋅vi\Ki = \sumin \frac{1}{2} m_i \vec{v}_i \cdot \vec{v}_i

Para el sólido de la Figura Figure 1 la velocidad vi\vec{v}_i de la partícula ii se puede expresar en el sistema inercial como:

vi=vG+ω×ri/G\vec{v}_i = \vec{v}_G + \W \times r_{i/G}

Sustituyendo la velocidad en la ecuación (11) se tiene:

K=∑i=1n 12mi(vG+ω×ri/G)⋅(vG+ω×ri/G)=12(vG⋅vG)∑i=1nmi+vG⋅∑i=1nmi(ω×ri/G)+12∑i=1nmi (ω×ri/G)⋅(ω×ri/G)\begin{matrix} \displaystyle \Ki = \sumin \, \frac{1}{2} m_i \rbr{\vec{v}_G + \W \times \vec{r}_{i/G}} \cdot \rbr{\vec{v}_G + \W \times \vec{r}_{i/G}} \\ \displaystyle = \frac{1}{2} \rbr{\vec{v}_G \cdot \vec{v}_G } \sumin m_i + \vec{v}_G \cdot \sumin m_i \rbr{ \W \times \vec{r}_{i/G} } + \frac{1}{2} \sumin m_i \, \rbr{ \W \times \vec{r}_{i/G} } \cdot \rbr{ \W \times \vec{r}_{i/G} } \end{matrix}

Dado que la sumatoria de las masas de cada una de las partículas corresponde a la masa total del sólido, entonces el primer término de esta ecuación se puede expresar como:

12(vG⋅vG)∑i=1nmi=12m(vG⋅vG)\frac{1}{2} \rbr{\vec{v}_G \cdot \vec{v}_G } \sumin m_i = \frac{1}{2} m \rbr{\vec{v}_G \cdot \vec{v}_G }

Para el segundo término:

vG⋅∑i=1nmi (ω×ri/G)=vG⋅(ω×∑i=1nmi ri/G)\vec{v}_G \cdot \sumin m_i \, \rbr{ \W \times \vec{r}_{i/G} } = \vec{v}_G \cdot \rbr{ \W \times \sumin m_i \, \vec{r}_{i/G} }

Por la definición de centro de masa, es sencillo verificar que el término:

∑i=1nmiri/G=0\sumin m_i \vec{r}_{i/G} = 0

Lo cual implica que el segundo término de (13) se hace cero.

Para el tercer término, podemos aplicar la siguiente identidad vectorial:

A⋅(B×C)=B⋅(C×A)\vec{A} \cdot \rbr{\vec{B} \times \vec{C}} = \vec{B} \cdot \rbr{ \vec{C} \times \vec{A}}

Así pues:

12∑i=1nmi (ω×ri/G)⋅(ω×ri/G)=12ω⋅∑i=1nmiri/G×(ω×ri/G)\frac{1}{2} \sumin m_i \, \rbr{ \W \times \vec{r}_{i/G} } \cdot \rbr{ \W \times \vec{r}_{i/G} } = \frac{1}{2} \W \cdot \sumin m_i \vec{r}_{i/G} \times \rbr{ \W \times \vec{r}_{i/G} }

Este producto vectorial lo podemos desarrollar, para esto vamos a considerar que las componetes de los vectores ω\W y ri/G\vec{r}_{i/G} son:

ω=[ωxωyωz] ;ri/G=[xiyizi]\W = \colvec{\omega_x}{\omega_y}{\omega_z} \, ; \quad \vec{r}_{i/G} = \colvec{x_i}{y_i}{z_i}

Entonces:

ω×ri/G=[ωxωyωz]×[xiyizi]=[ωyzi−ωzyi−ωxzi+ωzxiωxyi−ωyxi]\W \times \vec{r}_{i/G} = \colvec{\w{x}}{\w{y}}{\w{z}} \times \colvec{x_i}{y_i}{z_i} = \colvec{\w{y} z_i - \w{z} y_i}{-\w{x} z_i + \w{z} x_i}{\w{x} y_i - \w{y} x_i}
miri/G×(ω×ri/G)=[miximiyimizi]×[ωyzi−ωzyi−ωxzi+ωzxiωxyi−ωyxi]=m_i \vec{r}_{i/G} \times \rbr{\W \times \vec{r}_{i/G} } = \colvec{m_i x_i}{m_i y_i}{m_i z_i} \times \colvec{\w{y} z_i - \w{z} y_i}{-\w{x} z_i + \w{z} x_i}{\w{x} y_i - \w{y} x_i} =
=[miyi(ωxyi−ωyxi)−mizi(−ωxzi+ωzxi)−mixi(ωxyi−ωyxi)+mizi(ωyzi−ωzyi)mixi(−ωxzi+ωzxi)−miyi(ωyzi−ωzyi)]= \colvec{m_i y_i \rbr{\w{x} y_i - \w{y} x_i} - m_i z_i \rbr{ -\w{x} z_i + \w{z} x_i } } { -m_i x_i \rbr{ \w{x} y_i - \w{y} x_i } + m_i z_i \rbr{ \w{y} z_i - \w{z} y_i } } {m_i x_i \rbr{ -\w{x} z_i + \w{z} x_i } - m_i y_i \rbr{ \w{y} z_i - \w{z} y_i } }
=[miyi2ωx−mixiyiωy+mizi2ωx−mixiziωz−miyixiωx+mixi2ωy+mizi2ωy−miyiziωz−mizixiωx+mixi2ωz−miziyiωy+miyi2ωz]= \colvec{m_i y_i^2 \w{x} - m_i x_i y_i \w{y} + m_i z_i^2 \w{x} - m_i x_i z_i \w{z}} { -m_i y_i x_i \w{x} + m_i x_i^2 \w{y} + m_i z_i^2 \w{y} - m_i y_i z_i \w{z} } { -m_i z_i x_i \w{x} + m_i x_i^2 \w{z} - m_i z_i y_i \w{y} + m_i y_i^2 \w{z} }

Factorizando las velocidades angulares, cada una de las componentes del producto vectorial resulta en:

[[mi(yi2+zi2)]ωx+[−mixiyi]ωy+[−mixizi]ωz[−miyixi]ωx+[mi(xi2+zi2)]ωy+[−miyizi]ωz[−mizixi]ωx+[−miziyi]ωy+[mi(xi2+yi2)]ωz]\colvec{ \sbr{ m_i \rbr{y_i^2 + z_i^2} } \w{x} + \sbr{ - m_i x_i y_i } \w{y} + \sbr{ - m_i x_i z_i } \w{z} } { \sbr{ - m_i y_i x_i } \w{x} + \sbr{ m_i \rbr{x_i^2 + z_i^2} } \w{y} + \sbr{ - m_i y_i z_i } \w{z} }{ \sbr{ - m_i z_i x_i } \w{x} + \sbr{ - m_i z_i y_i } \w{y} + \sbr{ m_i \rbr{x_i^2 + y_i^2 } } \w{z} }

De tal manera que, en forma más compacta:

∑i=1nmiri/G×(ω×ri/G)=[Ixxωx+Ixyωy+IxzωzIyxωx+Iyyωy+IyzωzIzxωx+Izyωz+Izzωz]\sumin m_i \vec{r}_{i/G} \times \rbr{ \W \times \vec{r}_{i/G} } = \colvec{ I_{xx} \w{x} + I_{xy} \w{y} + I_{xz} \w{z} } { I_{yx} \w{x} + I_{yy} \w{y} + I_{yz} \w{z} } { I_{zx} \w{x} + I_{zy} \w{z} + I_{zz} \w{z} }

donde:

Ixx=∑i=1nmi(yi2+zi2)Iyy=∑i=1nmi(xi2+zi2)Izz=∑i=1nmi(xi2+yi2)\begin{matrix} \displaystyle I_{xx} = \sumin m_i \rbr{y_i^2 + z_i^2} \\ \displaystyle I_{yy} = \sumin m_i \rbr{x_i^2 + z_i^2} \\ \displaystyle I_{zz} = \sumin m_i \rbr{x_i^2 + y_i^2} \end{matrix}
Ixy=Iyx=−∑i=1nmixiyiIxz=Izx=−∑i=1nmixiziIyz=Izy=−∑i=1nmiyizi\begin{matrix} I_{xy} = I_{yx} = - \sumin m_i x_i y_i \\ I_{xz} = I_{zx} = - \sumin m_i x_i z_i \\ I_{yz} = I_{zy} = - \sumin m_i y_i z_i \end{matrix}

Las cantidades dadas en la ecuación (26) se denominan momentos de inercia y las de la ecuación (27) corresponden a los productos de inercia.

El vector de la ecuación (25) se puede escribir en forma de una multiplicación matricial como:

IGωI_G \W

donde IGI_G es una matriz dada por:

IG=[IxxIxyIxzIyxIyyIyzIzxIzyIzz]I_G = \begin{bmatrix} I_{xx} & I_{xy} & I_{xz} \\ I_{yx} & I_{yy} & I_{yz} \\ I_{zx} & I_{zy} & I_{zz} \end{bmatrix}

a esta matriz se le denomina matriz de inercia o más comunmente tensor de inercia. En este caso el tensor de inercia describe la manera en que la masa está distribuida con respecto al sistema de referencia Gx′y′z′Gx'y'z' adherido al sólido, así pues aún cuando el cuerpo se traslade o rote, el tensor de inercia permanece invariable. En secciones posteriores nos centraremos en cómo determinar cada uno de los componentes del tensor de inercia.

Considerando todo lo anterior, el tercer término de (13) se puede escribir como:

12ω⋅∑i=1nmiri/G×(ω×ri/G)=12ω⋅(Iω)\frac{1}{2} \W \cdot \sumin m_i \vec{r}_{i/G} \times \rbr{ \W \times \vec{r}_{i/G} } = \frac{1}{2} \W \cdot \rbr{ I \W }

Dado que el producto punto de dos vectores se puede expresar como una multiplicación matricial:

u⋅v=uTv\vec{u} \cdot \vec{v} = \vec{u}^T \vec{v}

Entonces, la energía cinética total del cuerpo rígido se puede escribir de la siguiente manera:

K=12mvGTvG+12ωTIGω\Ki = \frac{1}{2} m \vec{v}_G^T \vec{v}_G + \frac{1}{2} \W^T I_G \W

6.1.2.2Energía potencial de un cuerpo rígido

La energía potencial gravitatoria de un cuerpo rígido es una cantidad que depende de la masa, la gravedad y la posición del centro de masa. Se puede expresar como:

P=−mgTrG\Po = - m \vec{g}^T \vec{r}_G

Donde mm es la masa total del cuerpo rígido, g\vec{g} es un vector que define la aceleración de la gravedad en el sistema inercial y rG\vec{r}_G es un vector que describe la posición del centro de masa del cuerpo rígido en el sistema inercial.

6.1.3Centro de masa

El centro de masa es un punto hipotético de un sistema de partículas o de un sólido, tal que dicho sistema se comporta como si toda su masa estuviera concentrada en ese único punto. Es importante destacar que el centro de masa no siempre coincide con un punto material físico en el objeto. El centro de masa es el único punto en el centro de una distribución de masa en el espacio que tiene la propiedad de que los vectores de posición ponderados relativos a este punto suman cero.

Para un sistema de nn partículas, cada una de masa mim_i y con una posición dada por ri\vec{r}_i, las coordenadas R\vec{R} del centro de masa deben satisfacer la condición:

∑i=1nmi(ri−R)=0\displaystyle \sum_{i=1}^n m_i \left( \vec{r}_i - \vec{R}\right) = \vec{0}

Resolviendo para R\vec{R} se tiene que:

R=∑i=1nmiri∑i=1nmi\vec{R} = \frac{\displaystyle \sum_{i=1}^n m_i \vec{r}_i }{\displaystyle \sum_{i=1}^n m_i}

O bien, expresado en términos de las componentes escalares:

xˉ=∑ximi∑mi ;yˉ=∑yimi∑mi ;zˉ=∑zimi∑mi ;\bar{x} = \frac{\displaystyle \sum x_i m_i }{\displaystyle \sum m_i } \, ; \quad \bar{y} = \frac{\displaystyle \sum y_i m_i }{\displaystyle \sum m_i } \, ; \quad \bar{z} = \frac{\displaystyle \sum z_i m_i }{\displaystyle \sum m_i } \, ; \quad

Donde xi,yi,zix_i, y_i, z_i son las coordenadas de la ubicación de la partícula ii cuya masa es mim_i.

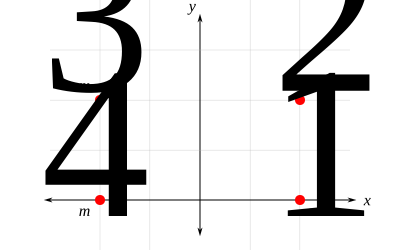
Ejemplo. Calcule el centro de masa del sistema de partículas que se muestran en la Figura. Cada partícula tiene una masa de 0.25 kg. Las unidades de longitud de la rejilla son metros.

.

Figure 2:.

Solución:

De acuerdo con lo que sabemos, todas las masas son iguales a 0.25 kg:

m1=m2=m3=m4=0.25 kgm_1 = m_2 = m_3 = m_4 = 0.25 \text{ kg}

Las ubicaciones de las partículas son:

(x1,y1)=(2,0) m ;(x2,y2)=(2,2) m ;\rbr{x_1, y_1} = \rbr{2,0} \text{ m } ; \quad \rbr{x_2, y_2} = \rbr{2,2} \text{ m } ; \quad
(x3,y3)=(−2,2) m ;(x4,y4)=(−2,0) m \rbr{x_3, y_3} = \rbr{-2,2} \text{ m } ; \quad \rbr{x_4, y_4} = \rbr{-2,0} \text{ m }

Calculamos el CDM:

xˉ=∑ximi∑mi=(2)(0.25)+(2)(0.25)+(−2)(0.25)+(−2)(0.25)0.25+0.25+0.25+0.25=01=0 m\bar{x} = \frac{\sum x_i m_i}{\sum m_i} = \frac{ (2)(0.25)+(2)(0.25)+(-2)(0.25)+(-2)(0.25) }{0.25+0.25+0.25+0.25} = \frac{0}{1} = 0 \text{ m}
yˉ=∑ximi∑mi=(0)(0.25)+(2)(0.25)+(2)(0.25)+(0)(0.25)0.25+0.25+0.25+0.25=11=1 m\bar{y} = \frac{\sum x_i m_i}{\sum m_i} = \frac{ (0)(0.25)+(2)(0.25)+(2)(0.25)+(0)(0.25) }{0.25+0.25+0.25+0.25} = \frac{1}{1} = 1 \text{ m}

Entonces:

(xˉ,yˉ)=(0,1) m\textcolor{green}{ \left( \bar{x}, \bar{y} \right) = (0, 1) \text{ m} }

Las ecuaciones (36) se pueden generalizar para un cuerpo rígido, bajo la asunción de que un cuerpo rígido se puede considerar como un conjunto infinito de partículas cuyas distancias son invariables entre sí, así la sumatoria la podemos reemplazar por una integral, es decir:

xˉ=∫mx~ dm∫mdm ;yˉ=∫my~ dm∫mdm ;zˉ=∫mz~ dm∫mdm ;\bar{x} = \frac{\displaystyle \int_m \tilde{x} \, dm }{\displaystyle \int_m dm } \, ; \quad \bar{y} = \frac{\displaystyle \int_m \tilde{y} \, dm }{\displaystyle \int_m dm } \, ; \quad \bar{z} = \frac{\displaystyle \int_m \tilde{z} \, dm }{\displaystyle \int_m dm } \, ; \quad

En las ecuaciones anteriores los términos x~,y~,z~\tilde{x}, \tilde{y}, \tilde{z} denotan la ubicación del centro de masa del elemento diferencial utilizado para la integración. El diferencial de masa dmdm se puede expresar como:

dm=ρ dVdm = \rho \, dV

En el caso general, la densidad podría no ser constante y depender de la ubicación, es decir ρ=ρ(x,y,z)\rho = \rho(x,y,z). Para la mayoría de situaciones en ingeniería, los componentes mecánicos están fabricados con materiales homogéneos (densidad constante), lo cual implica que el centro de masa coincidará con el centroide del volumen del sólido, de tal manera que las coordenadas del centro de masa se pueden determinar mediante:

xˉ=∫Vx~ dV∫VdV ;yˉ=∫Vy~ dV∫VdV ;zˉ=∫Vz~ dV∫VdV ;\bar{x} = \frac{\displaystyle \int_V \tilde{x} \, dV }{\displaystyle \int_V dV } \, ; \quad \bar{y} = \frac{\displaystyle \int_V \tilde{y} \, dV }{\displaystyle \int_V dV } \, ; \quad \bar{z} = \frac{\displaystyle \int_V \tilde{z} \, dV }{\displaystyle \int_V dV } \, ; \quad

Para cuerpos rígidos con forma de placas delgadas, de espesor uniforme y homogéneas, el centro de masa coincidirá con el centroide del área de la placa, así, las coordenadas del centro de masa se pueden determinar mediante:

xˉ=∫Ax~ dA∫AdA ;yˉ=∫Ay~ dA∫AdA ;zˉ=∫Az~ dA∫AdA ;\bar{x} = \frac{\displaystyle \int_A \tilde{x} \, dA }{\displaystyle \int_A dA } \, ; \quad \bar{y} = \frac{\displaystyle \int_A \tilde{y} \, dA }{\displaystyle \int_A dA } \, ; \quad \bar{z} = \frac{\displaystyle \int_A \tilde{z} \, dA }{\displaystyle \int_A dA } \, ; \quad

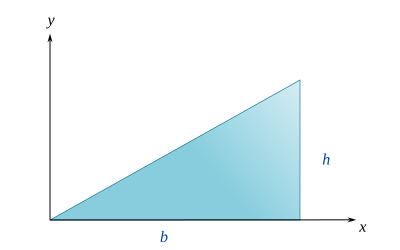
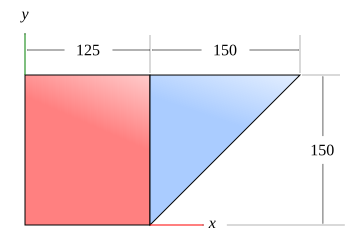
Ejemplo. Calcule el centro de masa de la placa triangular que se muestra en la figura.

.

Figure 3:.

Solución:

Al tratarse de una placa delgada y homogénea, las coordenadas del centro de masa se pueden determinar como:

xˉ=∫Ax~ dA∫AdA ;yˉ=∫Ay~ dA∫AdA ;\bar{x} = \frac{\displaystyle \int_A \tilde{x} \, dA }{\displaystyle \int_A dA } \, ; \quad \bar{y} = \frac{\displaystyle \int_A \tilde{y} \, dA }{\displaystyle \int_A dA } \, ; \quad

Estas integrales de área se pueden plantear de varias maneras, todo depende de la elección del elemento diferencial. En la siguiente figura se muestran dos posibles opciones. Del lado izquierdo se utiliza un elemento diferencial cuya área es dA=dx dydA = dx\,dy, y cuyas coordenadas centroidales son x~=x\tilde{x} = x y y~=y \tilde{y} = y . Del lado derecho se utiliza un elemento diferencial cuya área es dA=hbx dxdA = \frac{h}{b}x \, dx , sus coordenadas centroidales son x~=x \tilde{x} = x y y~=h2bx \tilde{y} = \frac{h}{2b}x , observe que este es un elemento diferencial rectangular cuya base es dxdx, y siendo su altura aquella definida por la hipotenusa del triángulo, cuya función es y(x)=hbxy(x) = \frac{h}{b}x. Naturalmente, su coordenada centroidal y~\tilde{y} está dada por la mitad del valor de y(x)y(x).

.

Figure 4:.

Aquí podemos utilizar cualquiera de los dos elementos diferenciales. Sólo debemos tener en consideración que si se utiliza el elemento diferencial de (a)(a), entonces resultará una integral doble, que deberemos integrar en los límites definidos por el área triangular. Si utilizamos el elemento diferencial (b)(b) se tendrá una integral simple, que deberemos integrar en los límites definidos para la dirección en xx, es decir, entre 0 y bb. Para ejemplificar vamos a proceder de ambas maneras. \

Utilizando el elemento diferencial (a)(a)

Calculando cada una de las integrales:

∫AdA=∫0b∫0hx/b dy dx=∫0b[y]0hx/b dx=hb∫0bx dx=hb[x22]0b=hb(b22)=bh2\int_A dA = \dint{0}{b}{0}{hx/b}{}{dy}{dx} = \sint{0}{b}{\sbr{y}_0^{hx/b}}{dx} = \frac{h}{b} \sint{0}{b}{x}{dx} = \frac{h}{b}\sbr{\frac{x^2}{2}}_0^b = \frac{h}{b}\rbr{\frac{b^2}{2}} = \frac{bh}{2}
∫Ax~ dA=∫0b∫0hx/bx dy dx=∫0bx[y]0hx/b dx=hb∫0bx2 dx=\int_A \tilde{x} \, dA = \dint{0}{b}{0}{hx/b}{x}{dy}{dx} = \sint{0}{b}{x\sbr{y}_0^{hx/b}}{dx} = \frac{h}{b} \sint{0}{b}{x^2}{dx} =
=hb[x33]0b=hb(b33)=hb23= \frac{h}{b} \fsbr{x^3}{3}_0^b = \frac{h}{b} \frbr{b^3}{3} = \frac{hb^2}{3}
∫Ay~ dA=∫0b∫0hx/by dy dx=∫0b[y22]0hx/b dx=h22b2∫0bx2 dx=\int_A \tilde{y} \, dA = \dint{0}{b}{0}{hx/b}{y}{dy}{dx} = \sint{0}{b}{\fsbr{y^2}{2}_0^{hx/b}}{dx} = \frac{h^2}{2b^2} \sint{0}{b}{x^2}{dx} =
=h22b2[x33]0b=h22b2(b33)=h2b6= \frac{h^2}{2b^2} \fsbr{x^3}{3}_0^b = \frac{h^2}{2b^2} \frbr{b^3}{3} = \frac{h^2 b}{6}

Sustituyendo los valores calculados:

xˉ=hb23bh2=2hb23bh=23b\bar{x} = \ffrac{hb^2}{3}{bh}{2} = \frac{2hb^2}{3bh} = \frac{2}{3} b
yˉ=h2b6bh2=2h2b6bh=13h\bar{y} = \ffrac{h^2 b}{6}{bh}{2} = \frac{2h^2 b}{6bh} = \frac{1}{3} h
(xˉ,yˉ)=(23b,13h)\rbr{\bar{x}, \bar{y}} = \rbr{\frac{2}{3} b, \frac{1}{3} h}

Utilizando el elemento diferencial (b)(b)

En este caso las integrales simples se pueden plantear de la siguiente manera:

∫AdA=hb∫0bx dx=bh2\int_A dA = \frac{h}{b} \sint{0}{b}{x}{dx} = \frac{bh}{2}
∫Ax~ dA=hb∫0bx2 dx=hb23\int_A \tilde{x}\, dA = \frac{h}{b} \sint{0}{b}{x^2}{dx} = \frac{hb^2}{3}
∫Ay~ dA=h22b2∫0bx2 dx=h2b6\int_A \tilde{y}\, dA = \frac{h^2}{2b^2} \sint{0}{b}{x^2}{dx} = \frac{h^2 b}{6}

Observe que los resultados de las integrales son exactamente los mismos que obtuvimos con la manera anterior. La elección del elemento diferencial dependerá completamente de cuál le resulte más cómodo de plantear y resolver. En el caso de que se tenga una placa con densidad variable ρ(x,y)\rho(x,y), aquí sí o sí tendrá que usar una integral doble para determinar el centro de masa.


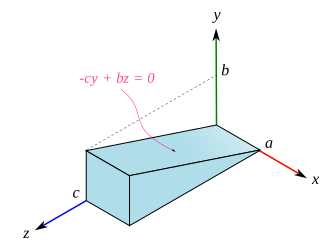
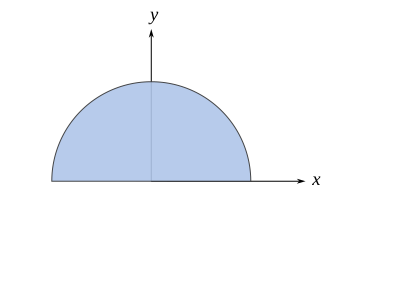
Ejemplo. Calcule el centro de masa del sólido mostrado en la figura. Considere que está conformado de un material homogéneo.

Prisma triangular

Figure 5:Prisma triangular

Solución:

Dado que ρ\rho es constante, entonces el centro de masa coincidirá con el centroide del volumen del sólido, el cual podemos determinarlo mediante las siguientes ecuaciones:

xˉ=∫Vx~ dV∫VdV ;yˉ=∫Vy~ dV∫VdV ;yˉ=∫Vz~ dV∫VdV\bar{x} = \frac{\displaystyle \int_V \tilde{x} \, dV }{\displaystyle \int_V dV } \, ; \quad \bar{y} = \frac{\displaystyle \int_V \tilde{y} \, dV }{\displaystyle \int_V dV } \, ; \quad \bar{y} = \frac{\displaystyle \int_V \tilde{z} \, dV }{\displaystyle \int_V dV }

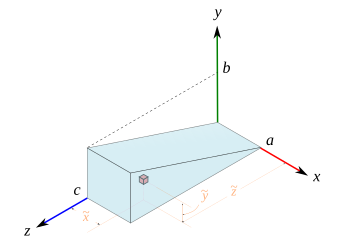
La formulación de las integrales dependerá del elemento diferencial que se seleccione. Por ejemplo, si utilizamos un elemento diferencial como el mostrado en la Figura Figure 6, es sencillo observar que las coordenadas centroidales de este elemento son: x~=x,y~=y,z~=z\tilde{x} = x, \tilde{y} = y, \tilde{z}=z, y que el volumen diferencial está dado por dV=dx dy dzdV = dx\, dy \, dz.

.

Figure 6:.

Tomando en cuenta lo anterior, la integral del volumen total se puede plantear como una integral triple:

∫VdV=∫0c∫0bcz∫0a dx dy dz=abc2\int_V dV = \int_0^c \int_0^{\frac{b}{c}z} \int_0^a \, dx\,dy\,dz = \frac{abc}{2}

Se debe tener cuidado con el orden de integración y los límites correspondientes; puede verificar fácilmente que podríamos primero integrar con respecto a yy, seguido de xx y finalmente zz, y daría exactamente lo mismo, es decir:

∫VdV=∫0c∫0a∫0bcz dy dx dz=abc2\int_V dV = \int_0^c \int_0^a \int_0^{\frac{b}{c}z} \, dy\,dx\,dz = \frac{abc}{2}

O bien, igual podríamos considerar que la dirección en la cual se tiene el límite variable es zz, así pues:

∫VdV=∫0a∫0b∫0cby dz dy dx=abc2\int_V dV = \int_0^a \int_0^b \int_0^{\frac{c}{b}y} \, dz\,dy\,dx = \frac{abc}{2}

Bueno, aclarado este punto, ahora podemos plantear el resto de las tres integrales:

∫Vx~ dV=∫0c∫0bcz∫0ax dx dy dz=a2bc4\int_V \tilde{x} \, dV = \int_0^c \int_0^{\frac{b}{c}z} \int_0^a x \, dx\,dy\,dz = \frac{a^2bc}{4}
∫Vy~ dV=∫0c∫0bcz∫0ay dx dy dz=ab2c6\int_V \tilde{y} \, dV = \int_0^c \int_0^{\frac{b}{c}z} \int_0^a y \, dx\,dy\,dz = \frac{ab^2c}{6}
∫Vz~ dV=∫0c∫0bcz∫0az dx dy dz=abc23\int_V \tilde{z} \, dV = \int_0^c \int_0^{\frac{b}{c}z} \int_0^a z \, dx\,dy\,dz = \frac{abc^2}{3}

Entonces, el centro de masa está dado por:

xˉ=a2bc4abc2=a2;yˉ=ab2c6abc2=b3;zˉ=abc23abc2=2c3\bar{x} = \frac{ \frac{a^2bc}{4} }{\frac{abc}{2}} = \frac{a}{2} ; \quad \bar{y} = \frac{ \frac{ab^2c}{6} }{\frac{abc}{2}} = \frac{b}{3} ; \quad \bar{z} = \frac{ \frac{abc^2}{3} }{\frac{abc}{2}} = \frac{2c}{3}
(xˉ,yˉ,zˉ)=(a2,b3,2c3)\textcolor{green}{ \rbr{\bar{x}, \bar{y}, \bar{z}} = \rbr{ \frac{a}{2}, \frac{b}{3}, \frac{2c}{3}} }

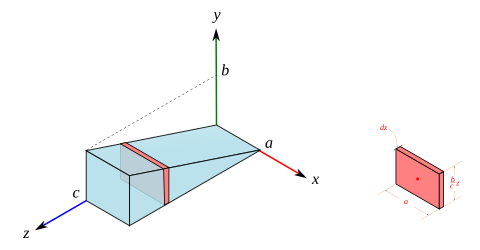
Otra manera de abordar este problema es utilizando un elemento diferencial como el mostrado en la Figura Figure 7. Note que en este caso el volumen del elemento y sus coordenadas centroidales están dadas por:

dV=abzc dz ;x~=a2 ;y~=b2cz ;z~=zdV = \frac{abz}{c} \, dz \, ; \qquad \tilde{x} = \frac{a}{2} \, ; \quad \tilde{y} = \frac{b}{2c}z \, ; \quad \tilde{z} = z
.

Figure 7:.

Planteando y resolviendo cada una de las integrales:

∫VdV=abc∫0cz dz=abc2\int_V dV = \frac{ab}{c} \int_0^c z\,dz = \frac{abc}{2}
∫Vx~ dV=a2b2c∫0cz dz=a2bc4\int_V \tilde{x} \, dV = \frac{a^2b}{2c} \int_0^c z\,dz = \frac{a^2bc}{4}
∫Vy~ dV=ab22c2∫0cz2 dz=ab2c6\int_V \tilde{y} \, dV = \frac{ab^2}{2c^2} \int_0^c z^2\,dz = \frac{ab^2c}{6}
∫Vz~ dV=abc∫0cz2 dz=abc23\int_V \tilde{z} \, dV = \frac{ab}{c} \int_0^c z^2\,dz = \frac{abc^2}{3}

De lo cual resulta exactamente lo mismo que con el planteamiento previo:

(xˉ,yˉ,zˉ)=(a2,b3,2c3)\rbr{\bar{x}, \bar{y}, \bar{z}} = \rbr{ \frac{a}{2}, \frac{b}{3}, \frac{2c}{3}}

La ventaja de usar este elemento diferencial es que las integrales a resolver son integrales simples, aunque ya habrá notado que ubicar las coordenadas centroidales del elemento implica un poco más de trabajo que en el primero.

6.1.3.1Centro de masa de cuerpos compuestos

Un cuerpo compuesto es aquel que está formado por la unión de dos o más cuerpos simples. Estos cuerpos simples pueden ser de diferentes formas y tamaños, y al unirse forman un cuerpo más complejo. Por ejemplo, un cuerpo compuesto puede estar formado por la unión de varios cubos, cilindros o prismas.

Para calcular el centro de masa de un cuerpo compuesto, es necesario dividir el cuerpo en una nn cantidad de componentes simples, de los cuales sea sencillo determinar por separado su masa y centro de masa. Luego, las coordenadas del centro de masa estarán dadas por las siguientes expresiones:

xˉ=∑i=1nx~i mi∑i=1nmi;yˉ=∑i=1ny~i mi∑i=1nmi;zˉ=∑i=1nz~i mi∑i=1nmi\bar{x} = \frac{\displaystyle \sum_{i=1}^n \tilde{x}_i \, m_i}{\displaystyle \sum_{i=1}^n m_i} \quad ; \qquad \bar{y} = \frac{\displaystyle \sum_{i=1}^n \tilde{y}_i \, m_i}{\displaystyle \sum_{i=1}^n m_i} \quad ; \qquad \bar{z} = \frac{\displaystyle \sum_{i=1}^n \tilde{z}_i \, m_i}{\displaystyle \sum_{i=1}^n m_i}

Donde x~i,y~i,z~i\tilde{x}_i, \tilde{y}_i, \tilde{z}_i corresponden a las coordenadas del centro de masa del i−i-ésimo cuerpo simple, y mim_i corresponde a su masa. Expresiones similares se pueden plantear en el caso de que el sólido sea homogéneo (mismo material o misma densidad constante):

xˉ=∑i=1nx~i Vi∑i=1nVi;yˉ=∑i=1ny~i Vi∑i=1nVi;zˉ=∑i=1nz~i Vi∑i=1nVi\bar{x} = \frac{\displaystyle \sum_{i=1}^n \tilde{x}_i \, V_i}{\displaystyle \sum_{i=1}^n V_i} \quad ; \qquad \bar{y} = \frac{\displaystyle \sum_{i=1}^n \tilde{y}_i \, V_i}{\displaystyle \sum_{i=1}^n V_i} \quad ; \qquad \bar{z} = \frac{\displaystyle \sum_{i=1}^n \tilde{z}_i \, V_i}{\displaystyle \sum_{i=1}^n V_i}

Y en el caso de que el sólido sea una placa delgada y homogénea:

xˉ=∑i=1nx~i Ai∑i=1nAi;yˉ=∑i=1ny~i Ai∑i=1nAi;zˉ=∑i=1nz~i Ai∑i=1nAi\bar{x} = \frac{\displaystyle \sum_{i=1}^n \tilde{x}_i \, A_i}{\displaystyle \sum_{i=1}^n A_i} \quad ; \qquad \bar{y} = \frac{\displaystyle \sum_{i=1}^n \tilde{y}_i \, A_i}{\displaystyle \sum_{i=1}^n A_i} \quad ; \qquad \bar{z} = \frac{\displaystyle \sum_{i=1}^n \tilde{z}_i \, A_i}{\displaystyle \sum_{i=1}^n A_i}

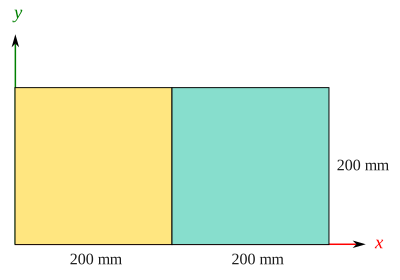
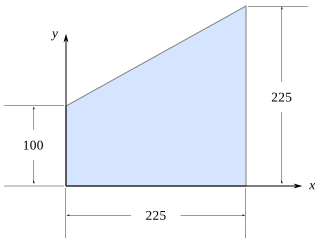
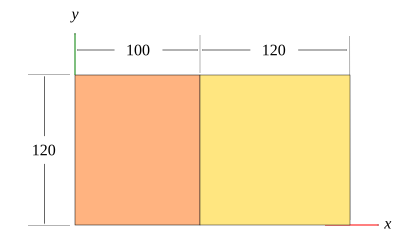
Ejemplo. En la figura se muestra un sólido compuesto por dos porciones de placa cuadrangulares. Calcule el centro de masa del cuerpo compuesto. Considere que las placas son delgadas y de espesor uniforme. La masa de la sección 1 de 0.2 kg, y la sección 2 tiene una masa de 0.15 kg.

.

Figure 8:.

Solución:

Se puede verificar sin mucho problema que las coordenadas del centro de masa para cada sección son:

(x~1,y~1)=(100,100)(\tilde{x}_1, \tilde{y}_1) = (100, 100)
(x~2,y~2)=(300,100)(\tilde{x}_2, \tilde{y}_2) = (300, 100)

Entonces, el centro de masa del cuerpo compuesto estará dado por:

xˉ=x~1m1+x~2m2m1+m2=(100)(0.2)+(300)(0.15)0.2+0.15=185.7 mm\bar{x} = \frac{\tilde{x}_1 m_1 + \tilde{x}_2 m_2}{m_1 + m_2} = \frac{(100)(0.2) + (300)(0.15)}{0.2+0.15} = 185.7 \text{ mm}
xˉ=y~1m1+y~2m2m1+m2=(100)(0.2)+(100)(0.15)0.2+0.15=100 mm\bar{x} = \frac{\tilde{y}_1 m_1 + \tilde{y}_2 m_2}{m_1 + m_2} = \frac{(100)(0.2) + (100)(0.15)}{0.2+0.15} = 100 \text{ mm}
(xˉ, yˉ)=(185.7, 100) mm\rbr{\bar{x},\, \bar{y}} = \rbr{185.7, \, 100} \text{ mm}

6.1.4Momento de inercia de masa

El momento de inercia de masa de un cuerpo rígido (o sistema de partículas) es una cantidad que determina el par necesario para una aceleración angular deseada alrededor de un eje de rotación, similar a cómo la masa determina la fuerza necesaria para una aceleración deseada. Depende de la distribución de masa del cuerpo y del eje elegido, un momento de inercia más grande implica que se requiere más torque para cambiar la velocidad de rotación del cuerpo en una cantidad determinada.

El momento de inercia (II) de una masa puntual (mm) con respecto a un eje se define como el producto de la masa por la distancia al eje (dd) elevada al cuadrado, es decir.

I=md2I = m d^2

El momento de inercia de cualquier otra entidad se construye a partir de esa definición básica. Por ejemplo, para un sistema de partículas la definición anterior se puede expresar como:

I=∑ri2miI = \sum r_i^2 m_i

Donde rir_i corresponde a la distancia de cada partícula de masa mim_i al eje. Si introducimos un sistema de referencia cartesiano xyzxyz y calculamos los momentos de inercia con respecto a cada uno de sus ejes, se tiene que:

Ixx=∑rxi2mi ;Iyy=∑ryi2mi ;Izz=∑rzi2mi ;I_{xx} = \sum r_{x_i}^2 m_i \, ; \quad I_{yy} = \sum r_{y_i}^2 m_i \, ; \quad I_{zz} = \sum r_{z_i}^2 m_i \, ; \quad

El momento de inercia de una distribución continua de masa (sólido rígido) se encuentra utilizando integración en lugar de la sumatoria. Si el sólido se divide en un elemento infinitesimal de masa dmdm, y si rr es la distancia desde el elemento de masa al eje de rotación, el momento de inercia se puede determinar como sigue:

I=∫mr2 dmI = \int_m r^2 \, dm

Si se calcula el momento de inercia con respecto a los ejes de un sistema cartesiano, entonces:

Ixx=∫mrx2 dm ;Iyy=∫mry2 dm ;Izz=∫mrz2 dm ;I_{xx} = \int_m r_{x}^2 \, dm \, ; \quad I_{yy} = \int_m r_{y}^2 \, dm \, ; \quad I_{zz} = \int_m r_{z}^2 \, dm \, ; \quad

Tome en cuenta que estas integrales se efectúan sobre la distribución de la masa. La formulación de las integrales a calcular depende mucho de cómo se establezca el elemento diferencial de masa y de la densidad del sólido.

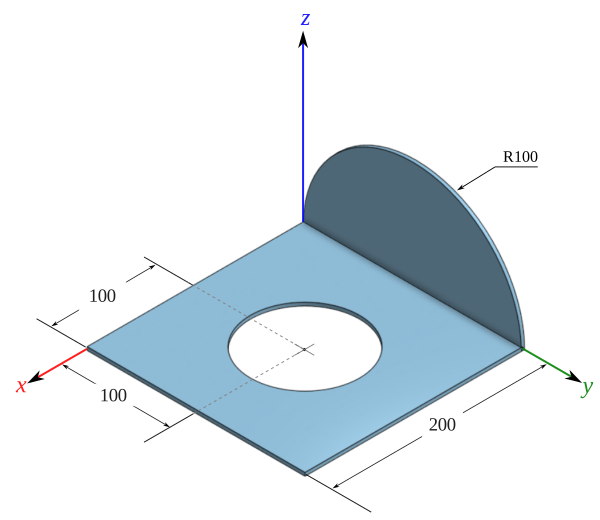
Ejemplo. Calcule el momento de inercia de masa de la placa rectangular con respecto a los sistemas xyzxyz y x1y1z1x_1 y_1 z_1. Considere que la placa es de espesor delgado y uniforme, y que además es homogénea. El sistema x1y1z1x_1y_1z_1 está ubicado en el centro de masa de la placa.

.

Figure 9:.

Momentos inercia con respecto a los ejes del sistema xyzxyz

Calculando IxxI_{xx}

Ixx=∫mrx2 dm=ρt∫0b∫0hy2 dy dx=ρt∫0b[y33]0h dx=I_{xx} = \sint{m}{}{r_x^2}{dm} = \rho t \dint{0}{b}{0}{h}{y^2}{dy}{dx} = \rho t \sint{0}{b}{\left[\frac{y^3}{3}\right]_0^h}{dx} =
=ρth33∫0b dx=ρth33[x]0b=ρth3b3=h23(ρthb)=mh23= \frac{\rho t h^3}{3} \sint{0}{b}{}{dx} = \frac{\rho t h^3}{3} \left[ x \right]_0^b = \frac{\rho t h^3 b}{3} = \frac{h^2}{3} \left( \rho t h b \right) = \frac{mh^2}{3}
Ixx=mh23I_{xx} = \frac{mh^2}{3}

Calculando Iyy I_{yy} :

Iyy=∫mry2 dm=ρt∫0b∫0hx2 dy dx=ρt∫0bx2[y]0h dx=I_{yy} = \sint{m}{}{r_y^2}{dm} = \rho t \dint{0}{b}{0}{h}{x^2}{dy}{dx} = \rho t \sint{0}{b}{x^2 \left[y\right]_0^h }{dx} =
=ρth∫0bx2 dx=ρth[x33]0b=ρthb33=mb23= \rho t h \sint{0}{b}{x^2}{dx} = \rho t h \left[ \frac{x^3}{3} \right]_0^b = \frac{\rho t h b^3}{3} = \frac{mb^2}{3}
Iyy=mb23I_{yy} = \frac{mb^2}{3}

Calculando Izz I_{zz} :

Izz=∫mrz2 dm=ρt∫0b∫0h(x2+y2) dy dx=ρt∫0b[x2y+y33]03 dx=I_{zz} = \sint{m}{}{r_z^2}{dm} = \rho t \dintp{0}{b}{0}{h}{x^2+y^2}{dy}{dx} = \rho t \sint{0}{b}{\left[ x^2 y + \frac{y^3}{3} \right]_0^3 }{dx} =
=ρt∫0b(x2h+h33) dx=ρth∫0bx2 dx+ρth33∫0b dx== \rho t \sintp{0}{b}{x^2 h + \frac{h^3}{3}}{dx} = \rho t h \sint{0}{b}{x^2}{dx} + \frac{\rho t h^3}{3} \sint{0}{b}{}{dx} =
=ρth[x33]0b+ρth33[x]0b=ρthb33+ρth3b3=ρtbh3(b2+h2)=m3(b2+h2)= \rho t h \left[ \frac{x^3}{3} \right]_0^b + \frac{\rho t h^3}{3} \left[ x \right]_0^b = \frac{\rho thb^3}{3} + \frac{\rho th^3b}{3} = \frac{\rho tbh}{3} \left( b^2 + h^2 \right) = \frac{m}{3}\left( b^2 + h^2 \right)
Izz=m3(b2+h2)I_{zz} = \frac{m}{3}\left( b^2+h^2 \right)

Momentos inercia con respecto a los ejes del sistema x1y1z1x_1y_1z_1

Calculando Ix1x1I_{x_1x_1}:

Ix1x1=∫mrx2 dm=ρt∫−b2b2∫−h2h2y12 dy1 dx1I_{x_1x_1} = \int_m r_x^2 \, dm = \rho t \int_{-\frac{b}{2}}^{\frac{b}{2}} \int_{-\frac{h}{2}}^{\frac{h}{2}} y_1^2 \, dy_1 \, dx_1
Ix1x1=mh212I_{x_1x_1} = \frac{mh^2}{12}

Calculando Iy1y1I_{y_1y_1}:

Iy1y1=∫mry2 dm=ρt∫−b2b2∫−h2h2x12 dy1 dx1I_{y_1y_1} = \int_m r_y^2 \, dm = \rho t \int_{-\frac{b}{2}}^{\frac{b}{2}} \int_{-\frac{h}{2}}^{\frac{h}{2}} x_1^2 \, dy_1 \, dx_1
Iy1y1=mb212I_{y_1y_1} = \frac{mb^2}{12}

Calculando Iz1z1I_{z_1z_1}:

Iz1z1=∫mrz2 dm=ρt∫−b2b2∫−h2h2(x12+y12) dy1 dx1I_{z_1z_1} = \int_m r_z^2 \, dm = \rho t \int_{-\frac{b}{2}}^{\frac{b}{2}} \int_{-\frac{h}{2}}^{\frac{h}{2}} \left(x_1^2 + y_1^2 \right)\, dy_1 \, dx_1
Iz1z1=m12(b2+h2)I_{z_1z_1} = \frac{m}{12} \rbr{b^2 + h^2}

6.1.4.1Teorema de los ejes paralelos

Si se conoce el momento de inercia de un cuerpo respecto de un eje que pasa por su centro de masa, entonces se puede también determinar fácilmente el momento de inercia con respecto de cualquier otro eje que sea paralelo. En el esquema mostrado en la Figura Figure 10 se tienen dos sistemas referencia, uno de estos tiene su origen en el centro de masa del cuerpo rígido.

.

Figure 10:.

Vamos a suponer que necesitamos determinar el momento de inercia del sólido con respecto al eje xx, podríamos plantearlo de la siguiente manera:

Ixx=∫mrx2 dmI_{xx} = \int_{m} r_x^2 \, dm

Donde rxr_x es la distancia más corta desde la masa diferencial dmdm hasta el eje xx, observe que en este caso rx=y=y1+d r_x = y = y_1 + d , entonces podemos plantear la integral anterior como:

Ixx=∫m(y1+d)2 dmI_{xx} = \int_{m} \rbr{ y_1 + d }^2 \, dm

Expandiendo el binomio:

Ixx=∫my12 dm+2d∫my1 dm+d2∫m dmI_{xx} = \sint{m}{}{y_1^2}{dm} + 2d \sint{m}{}{y_1}{dm} + d^2 \sint{m}{}{}{dm}

El primer término de esta expresión corresponde justamente al momento de inercia del sólido con respecto al eje x1x_1 que pasa por su centro de masa, es decir:

∫my12 dm=Iˉx1x1\sint{m}{}{y_1^2}{dm} = \bar{I}_{x_1x_1}

La integral del segundo término corresponde al primer momento de masa, el cual cuando se determina con respecto al centro de masa es cero (recordar la definición de centro de masa), por lo tanto:

2d∫my1 dm=02d \sint{m}{}{y_1}{dm} = 0

Finalmente, la integral del último término es simplemente la masa total del sólido, entonces:

d2∫m dm=md2d^2 \sint{m}{}{}{dm} = m d^2

Así, podemos expresar el momento de inercia con respecto al eje xx como:

Ixx=Iˉx1x1+md2I_{xx} = \bar{I}_{x_1x_1} + m d^2

Este resultado es lo que se conoce de forma extendida como el teorema de los ejes paralelos. Observe que si conocemos el momento de inercia con respecto al eje x1x_1 (que pasa por el centro de masa), entonces sería muy sencillo determinar el momento de inercia con respecto a cualquier otro eje xx que sea paralelo, puesto que sólo necesitaríamos conocer la masa total del sólido y la distancia perpendicular entre el eje centroidal y el otro eje paralelo. Este procedimiento se puede replicar para cualquiera de los otros ejes cartesianos, de forma un poco más general, podemos expresar el teorema de los ejes paralelos de la siguiente manera:

Iuu=Iˉu′u′+md2I_{uu} = \bar{I}_{u'u'} + md^2

Y enunciarlo de la forma habitual: el momento de inercia de un cuerpo rígido respecto a cualquier eje uu que sea paralelo a un eje u′u' que pasa por su centro de masa, es igual al momento de inercia con respecto al eje u′u' más el producto de la masa total del cuerpo por el cuadrado de la distancia perpendicular entre los dos ejes.

El teorema de los ejes paralelos facilita los cálculos de los momentos de inercia para sólidos con geometrías simples, dado que evita en muchas situaciones la necesidad de integración, y en su lugar se utilizan las tablas de momento de inercia de masa en conjunto con el teorema. En la siguiente sección veremos también que es muy recurrido para cuando tengamos que determinar los momentos de inercia de sólidos compuestos.

Ejemplo. Utilice el teorema de los ejes paralelos para determinar los momentos de inercia con respecto a los ejes del sistema xyzxyz de la placa rectangular mostrada en la Figura. Considera que la placa es de espesor delgado y uniforme, y que además es homogénea.

.

Figure 11:.

Solución:

Utilizando el teorema de los ejes paralelos, el momento IxxI_{xx} se puede determinar como sigue:

Ixx=Iˉx1x1+mdxx12I_{xx} = \bar{I}_{x_1x_1} + m d_{xx_1}^2

Donde dxx1d_{xx_1} es la distancia perpendicular entre los ejes xx y x1x_1, que en este caso es la mitad de la altura de la placa. El momento de inercia con respecto al eje x1x_1 que pasa por el centro de masa está dado por:

Iˉx1x1=112mh2\bar{I}_{x_1x_1} = \frac{1}{12} m h^2

Entonces:

Ixx=112mh2+m(h2)2=mh212+mh24=mh23I_{xx} = \frac{1}{12} m h^2 + m \rbr{ \frac{h}{2} }^2 = \frac{mh^2}{12} + \frac{mh^2}{4} = \frac{mh^2}{3}

De manera similar para Iyy I_{yy} :

Iyy=Iˉy1y1+mdyy12I_{yy} = \bar{I}_{y_1y_1} + m d_{yy_1}^2
Iyy=112mb2+m(b2)2=mb212+mb24=mb23I_{yy} = \frac{1}{12} m b^2 + m \rbr{ \frac{b}{2} }^2 = \frac{mb^2}{12} + \frac{mb^2}{4} = \frac{mb^2}{3}

Y para IzzI_{zz}

Izz=Iˉz1z1+mdzz12I_{zz} = \bar{I}_{z_1z_1} + m d_{zz_1}^2
Izz=112m(b2+h2)+m[(b2)2+(h2)2]=mb212+mh212+mb24+mh24I_{zz} = \frac{1}{12} m \rbr{ b^2 + h^2 } + m \sbr{ \rbr{\frac{b}{2}}^2 + \rbr{\frac{h}{2}}^2 }= \frac{mb^2}{12} + \frac{mh^2}{12} + \frac{mb^2}{4} + \frac{mh^2}{4}
Izz=m3(b2+h2)I_{zz} = \frac{m}{3} \rbr{b^2 + h^2}

6.1.4.2Momento de inercia de sólidos compuestos

Para muchos sólidos compuestos, es posible dividirlos en partes más simples cuyos momentos de inercia sean fácilmente calculables. Una vez determinados estos momentos de inercia de cada parte simple, se pueden sumar para calcular el momento de inercia del sólido compuesto. Por ejemplo, el sólido de la Figura Figure 12 se puede dividir en las tres partes simples que se observan (dos porciones rectangulares y una porción triangular). Así pues, el momento de inercia del sólido compuesto con respecto al eje xx se puede determinar como sigue:

Ixx=(Ixx)1+(Ixx)2+(Ixx)3I_{xx} = \rbr{ I_{xx} }_1 + \rbr{ I_{xx} }_2 + \rbr{ I_{xx} }_3

Donde (Ixx)i \rbr{ I_{xx} }_i denota el momento de inercia de masa de la porción ii con respecto al eje xx. Expresiones análogas se pueden plantear para Iyy I_{yy} e Izz I_{zz} , a saber:

Iyy=(Iyy)1+(Iyy)2+(Iyy)3I_{yy} = \rbr{ I_{yy} }_1 + \rbr{ I_{yy} }_2 + \rbr{ I_{yy} }_3
Izz=(Izz)1+(Izz)2+(Izz)3I_{zz} = \rbr{ I_{zz} }_1 + \rbr{ I_{zz} }_2 + \rbr{ I_{zz} }_3

Cada uno de los términos de la forma (Ixx)i \rbr{ I_{xx} }_i , (Iyy)i \rbr{ I_{yy} }_i e (Izz)i \rbr{ I_{zz} }_i se pueden determinar mediante el teorema de los ejes paralelos.

Cuerpo compuesto

Figure 12:Cuerpo compuesto

De manera general, para un sólido compuesto por nn partes simples, los momentos de inercia con respecto a los ejes de un sistema cartesiano xyzxyz se pueden determinar mediante:

Ixx=∑i=1n(Ixx)iI_{xx} = \sumin \rbr{ I_{xx} }_i
Iyy=∑i=1n(Iyy)iI_{yy} = \sumin \rbr{ I_{yy} }_i
Izz=∑i=1n(Izz)iI_{zz} = \sumin \rbr{ I_{zz} }_i

El término (Ixx)i\rbr{ I_{xx} }_i es el momento de inercia de la parte ii con respecto al eje xx, y de manera similar para los correspondientes de yy y zz. Cada uno de los términos de las sumatorias anteriores se pueden determinar mediante el teorema de los ejes paralelos, es decir:

(Ixx)i=Iˉxixi+midxxi2\rbr{ I_{xx} }_i = \bar{ I }_{x_ix_i} + m_i d_{xx_i}^2
(Iyy)i=Iˉyiyi+midyyi2\rbr{ I_{yy} }_i = \bar{ I }_{y_iy_i} + m_i d_{yy_i}^2
(Izz)i=Iˉzizi+midzzi2\rbr{ I_{zz} }_i = \bar{ I }_{z_iz_i} + m_i d_{zz_i}^2

En lo anterior, Iˉxixi\bar{ I }_{x_ix_i} corresponde al momento de inercia de la parte ii con respecto al eje xix_i que pasa su centro de masa, mim_i es la masa de dicha parte y dxxid_{xx_i} es la distancia más corta entre los ejes xx y xix_i. Y así de manera análoga para los otros dos ejes.

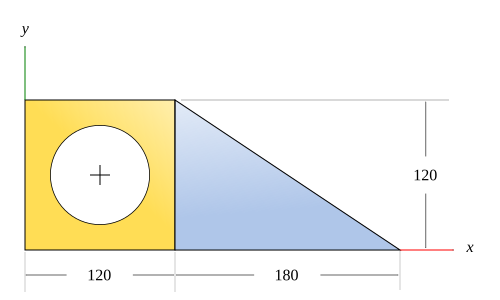
Ejemplo. En la figura se muestra un sólido compuesto por dos porciones de placa cuadrangulares. Determina los momentos de inercia con respecto a los ejes del sistema mostrado. Considera que las placas son delgadas y de espesor uniforme. La masa de la porción 1 es de 0.2 kg y la de la porción 2 es de 0.15 kg.

.

Figure 13:.

Solución:

El momento de inercia del cuerpo compuesto corresponde a la suma de los momentos de inercia de cada una porciones, con respecto a cada uno de los ejes correspondientes.

El momento de inercia Ixx I_{xx} se puede determinar mediante:

Ixx=(Ixx)1+(Ixx)2I_{xx} = \left(I_{xx}\right)_1 + \left(I_{xx}\right)_2

Donde (Ixx)1 \left(I_{xx}\right)_1 y (Ixx)2 \left(I_{xx}\right)_2 son los momentos de inercia de masa con respecto al eje xx, de cada una de las porciones, respectivamente. Para (Ixx)1 \left(I_{xx}\right)_1 se tiene que:

(Ixx)1=Iˉx1x1+m1dxx12\rbr{ I_{xx} }_1 = \bar{I}_{x_1x_1} + m_1 d_{xx_1}^2

Donde Iˉx1x1 \bar{I}_{x_1x_1} es el momento de inercia con respecto al eje x1x_1 que pasa por el centroide de la parte 1. Sustituyendo los valores numéricos:

(Ixx)1=112(0.2)(200)2+(0.2)(100)2=2667 kg⋅mm2\rbr{ I_{xx} }_1 = \frac{1}{12}\rbr{0.2}\rbr{200}^2 + \rbr{0.2}\rbr{100}^2 = 2667 \text{ kg} \cdot \text{mm}^2

De manera similar para (Ixx)2 \rbr{I_{xx}}_2 :

(Ixx)2=Iˉx2x2+m2dxx22=112(0.15)(200)2+(0.15)(100)2=2000 kg⋅mm2\rbr{I_{xx}}_2 = \bar{I}_{x_2x_2} + m_2 d_{xx_2}^2 = \frac{1}{12}\rbr{0.15}\rbr{200}^2 + \rbr{0.15}\rbr{100}^2 = 2000 \text{ kg} \cdot \text{mm}^2

Entonces:

Ixx=4,667 kg⋅mm2I_{xx} = 4,667 \text{ kg}\cdot\text{mm}^2

El momento de inercia Iyy I_{yy} se puede determinar mediante:

Iyy=(Iyy)1+(Iyy)2I_{yy} = \left(I_{yy}\right)_1 + \left(I_{yy}\right)_2

Calculando (Iyy)1 \rbr{ I_{yy} }_1 :

(Iyy)1=Iˉy1y1+m1dyy12=112(0.2)(200)2+(0.2)(100)2=2667 kg⋅mm2\rbr{I_{yy}}_1 = \bar{I}_{y_1y_1} + m_1 d_{yy_1}^2 = \frac{1}{12}\rbr{0.2}\rbr{200}^2 + \rbr{0.2}\rbr{100}^2 = 2667 \text{ kg} \cdot \text{mm}^2

Para (Iyy)2 \rbr{ I_{yy} }_2 :

(Iyy)2=Iˉy2y2+m2dyy22=112(0.15)(200)2+(0.15)(300)2=14000 kg⋅mm2\rbr{I_{yy}}_2 = \bar{I}_{y_2y_2} + m_2 d_{yy_2}^2 = \frac{1}{12}\rbr{0.15}\rbr{200}^2 + \rbr{0.15}\rbr{300}^2 = 14000 \text{ kg} \cdot \text{mm}^2

Por lo tanto:

Iyy=16,667 kg⋅mm2I_{yy} = 16,667 \text{ kg}\cdot\text{mm}^2

Finalmente, para Izz I_{zz} :

Izz=(Izz)1+(Izz)2I_{zz} = \left(I_{zz}\right)_1 + \left(I_{zz}\right)_2
(Izz)1=Iˉz1z1+m1dzz12=112(0.2)(2002+2002)+(0.2)(1002+1002)=5333 kg⋅mm2\rbr{I_{zz}}_1 = \bar{I}_{z_1z_1} + m_1 d_{zz_1}^2 = \frac{1}{12}\rbr{0.2}\rbr{200^2+200^2} + \rbr{0.2}\rbr{100^2+100^2} = 5333 \text{ kg} \cdot \text{mm}^2
(Izz)2=Iˉz2z2+m2dzz22=112(0.15)(2002+2002)+(0.15)(3002+1002)=16000 kg⋅mm2\rbr{I_{zz}}_2 = \bar{I}_{z_2z_2} + m_2 d_{zz_2}^2 = \frac{1}{12}\rbr{0.15}\rbr{200^2+200^2} + \rbr{0.15}\rbr{300^2+100^2} = 16000 \text{ kg} \cdot \text{mm}^2

Entonces:

Izz=21,333 kg⋅mm2I_{zz} = 21,333 \text{ kg}\cdot\text{mm}^2

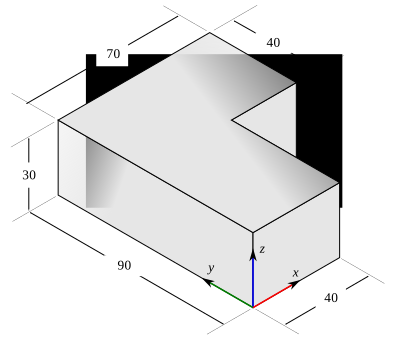
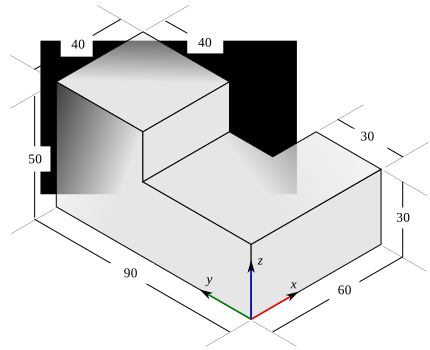
Ejemplo. En la Figura se muestra un sólido fabricado en un tipo de acero cuya densidad es ρ=7850\rho = 7850 kg/m3^3. Calcule los momentos de inercia IxxI_{xx}, IyyI_{yy} e IzzI_{zz}.

.

Figure 14:.

Solución:

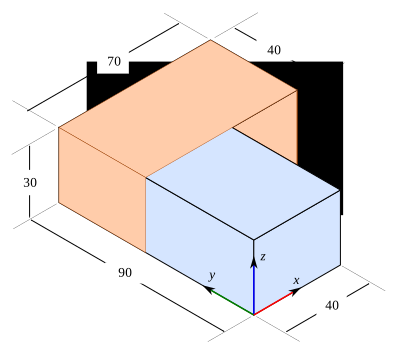
Este sólido compuesto podemos seccionarlo en dos prismas rectangulares simples, tal como se muestra en la Figura Figure 15.

.

Figure 15:.

La masa de cada una de estas porciones se puede determinar como sigue:

m1=ρV1=(7850)(40×10−3)(50×10−3)(30×10−3)=0.471 kgm_1 = \rho V_1 = \rbr{7850}\rbr{40 \times 10^{-3}}\rbr{50\times 10^{-3}}\rbr{30\times 10^{-3}} = 0.471 \text{ kg}
m2=ρV2=(7850)(70×10−3)(40×10−3)(30×10−3)=0.6594 kgm_2 = \rho V_2 = \rbr{7850}\rbr{70 \times 10^{-3}}\rbr{40\times 10^{-3}}\rbr{30\times 10^{-3}} = 0.6594 \text{ kg}

Calculando el momento de inercia con respecto a xx:

Ixx=(Ixx)1+(Ixx)2I_{xx} = \rbr{I_{xx}}_1 + \rbr{I_{xx}}_2
(Ixx)1=Iˉx1x1+m1dxx12=112(0.471)(502+302)+(0.471)(252+152)=533.8 kg⋅mm2\rbr{I_{xx}}_1 = \bar{I}_{x_1x_1} + m_1 d_{xx_1}^2 = \frac{1}{12}\rbr{0.471}\rbr{50^2+30^2} + \rbr{0.471}\rbr{25^2+15^2} = 533.8 \text{ kg}\cdot\text{mm}^2
(Ixx)2=Iˉx2x2+m2dxx22=112(0.6594)(402+302)+(0.6594)(702+152)=3516.8 kg⋅mm2\rbr{I_{xx}}_2 = \bar{I}_{x_2x_2} + m_2 d_{xx_2}^2 = \frac{1}{12}\rbr{0.6594}\rbr{40^2+30^2} + \rbr{0.6594}\rbr{70^2+15^2} = 3516.8 \text{ kg}\cdot\text{mm}^2
Ixx=4050.6 kg⋅mm2I_{xx} = 4050.6 \text{ kg}\cdot\text{mm}^2

Calculando el momento de inercia con respecto a yy:

Iyy=(Iyy)1+(Iyy)2I_{yy} = \rbr{I_{yy}}_1 + \rbr{I_{yy}}_2
(Iyy)1=Iˉy1y1+m1dyy12=112(0.471)(402+302)+(0.471)(202+152)=392.5 kg⋅mm2\rbr{I_{yy}}_1 = \bar{I}_{y_1y_1} + m_1 d_{yy_1}^2 = \frac{1}{12}\rbr{0.471}\rbr{40^2+30^2} + \rbr{0.471}\rbr{20^2+15^2} = 392.5 \text{ kg}\cdot\text{mm}^2
(Iyy)2=Iˉy2y2+m2dyy22=112(0.6594)(702+302)+(0.6594)(352+152)=1274.84 kg⋅mm2\rbr{I_{yy}}_2 = \bar{I}_{y_2y_2} + m_2 d_{yy_2}^2 = \frac{1}{12}\rbr{0.6594}\rbr{70^2+30^2} + \rbr{0.6594}\rbr{35^2+15^2} = 1274.84 \text{ kg}\cdot\text{mm}^2
Iyy=1667.34 kg⋅mm2I_{yy} = 1667.34 \text{ kg}\cdot\text{mm}^2

Calculando el momento de inercia con respecto a zz:

Izz=(Izz)1+(Izz)2I_{zz} = \rbr{I_{zz}}_1 + \rbr{I_{zz}}_2
(Izz)1=Iˉz1z1+m1dzz12=112(0.471)(402+502)+(0.471)(252+202)=643.7 kg⋅mm2\rbr{I_{zz}}_1 = \bar{I}_{z_1z_1} + m_1 d_{zz_1}^2 = \frac{1}{12}\rbr{0.471}\rbr{40^2+50^2} + \rbr{0.471}\rbr{25^2+20^2} = 643.7 \text{ kg}\cdot\text{mm}^2
(Izz)2=Iˉz2z2+m2dzz22=112(0.6594)(702+402)+(0.6594)(702+352)=4396 kg⋅mm2\rbr{I_{zz}}_2 = \bar{I}_{z_2z_2} + m_2 d_{zz_2}^2 = \frac{1}{12}\rbr{0.6594}\rbr{70^2+40^2} + \rbr{0.6594}\rbr{70^2+35^2} = 4396 \text{ kg}\cdot\text{mm}^2
Izz=5039.7 kg⋅mm2I_{zz} = 5039.7 \text{ kg}\cdot\text{mm}^2

6.1.5Productos de inercia

Los productos de inercia de masa son cantidades utilizadas para describir la distribución de la masa en un sólido en movimiento. Estos productos son esenciales para entender el comportamiento de un cuerpo cuando se somete a rotación alrededor de un eje en un sistema de coordenadas tridimensional. Los productos de inercia pueden entenderse también como una medida de la simetría del cuerpo con respecto a un sistema de referencia.

Comenzaremos con los productos de inercia de un sistema de partículas ubicadas en el espacio, los cuales pueden determinarse mediante las siguientes expresiones:

Ixy=−∑i=1nxiyimi;Ixz=−∑i=1nxizimi;Iyz=−∑i=1nyizimi;I_{xy} = - \sumin x_i y_i m_i \quad ; \quad I_{xz} = - \sumin x_i z_i m_i \quad ; \quad I_{yz} = - \sumin y_i z_i m_i \quad ; \quad

Donde xi,yi,zix_i, y_i, z_i corresponden a las coordenadas de la ubicación de cada partícula de masa mim_i. En la Figura Figure 16 se muestra un sistema de dos partículas ubicadas en el plano xyxy, distribuidas de diversas maneras. Primero, de las ecuaciones anteriores se puede verificar de forma sencilla que Ixz=Iyz=0 I_{xz} = I_{yz} = 0 , dado que para ambas partículas zi=0 z_i=0 . Para el caso de la Figura Figure 16a) se puede observar que el producto de inercia Ixy I_{xy} está dado por:

Ixy=−[(a)(b)(m1)+(−a)(b)(m2)]=−m1ab+m2abI_{xy} = -\sbr{ (a)(b)(m_1) + (-a)(b)(m_2)} = -m_1 ab + m_2 ab

Si ambas partículas poseen masas de igual magnitud, entonces Ixy=0 I_{xy} = 0 , dado que en dicho caso existiría también una simetría con respecto al plano xzxz. Esto nos lleva a un par de conclusiones que podemos verificar en los ejemplos que se resolverán posteriormente:

Para el sistema de la Figura Figure 16b) se puede verificar que:

Ixy=−[(a)(b)(m1)+(a)(−b)(m2)]=−m1ab+m2abI_{xy} = -\sbr{(a)(b)(m_1) + (a)(-b)(m_2)} = -m_1 ab + m_2 ab

Un resultado igual al que se había observado para el caso anterior. Aquí valdría la pena agregar que si:

  • m1>m2m_1 > m_2, entonces Ixy<0 I_{xy} < 0 .

  • m1<m2m_1 < m_2, entonces Ixy>0 I_{xy} > 0 .

En el caso del sistema de la Figura Figure 16c) el producto de inercia IxyI_{xy} está dado por:

Ixy=−[(a)(b)(m1)+(−a)(−b)(m2)]=−m1ab−m2abI_{xy} = -\sbr{(a)(b)(m_1) + (-a)(-b)(m_2)} = -m_1 ab - m_2 ab

Aquí podemos notar que, independiente de las magnitudes de m1m_1 y m2m_2, el producto de inercia será negativo.

Finalmente, para el sistema de la Figura Figure 16d) el producto de inercia se calcula como:

Ixy=−[(a)(−b)(m1)+(−a)(b)(m2)]=m1ab+m2abI_{xy} = -\sbr{(a)(-b)(m_1) + (-a)(b)(m_2)} = m_1 ab + m_2 ab

En este caso Ixy I_{xy} será siempre una cantidad positiva. Aprovechando los resultados anteriores se puede establecer lo siguiente:

Dos masas puntuales en el plano xy

Figure 16:Dos masas puntuales en el plano xyxy

Lo visto anteriormente para un sistema de partículas, se puede generalizar para el caso de un sólido rígido mediante el uso de las siguientes expresiones:

Ixy=−∫mxy dmI_{xy} = - \int_m xy \, dm
Ixz=−∫mxz dmI_{xz} = - \int_m xz \, dm
Iyz=−∫myz dmI_{yz} = - \int_m yz \, dm

Ejemplo. En la Figura se muestra una placa plana homogénea de forma rectangular, con espesor delgado y uniforme. Calcule los productos de inercia de masa con respecto a los sistemas xyzxyz y x1y1z1x_1y_1z_1 que se muestran.

.

Figure 17:.

Solución:

Debido a que el plano xyxy es un plano de simetría para la placa, entonces los productos de inercia Ixz I_{xz} e Iyz I_{yz} son ambos cero. El producto de inercia Ixy I_{xy} se puede determinar como sigue:

Ixy=−∫mxy dm=−ρt∫0b∫0hxy dy dx=−ρt∫0bx[y22]0h dx=I_{xy} = -\sint{m}{}{xy}{dm} = - \rho t \dint{0}{b}{0}{h}{xy}{dy}{dx} = -\rho t \sint{0}{b}{x\sbr{ \frac{y^2}{2} }_0^h }{dx} =
=−ρth22∫0bx dx=−ρth22[x22]0b=−ρth2b24=−mbh4= -\frac{\rho th^2}{2} \sint{0}{b}{x}{dx} = -\frac{\rho th^2}{2} \sbr{ \frac{x^2}{2} }_0^b = -\frac{\rho th^2b^2}{4} = -\frac{mbh}{4}
Ixy=−mbh4I_{xy} = -\frac{mbh}{4}

Observe Ixy I_{xy} es una cantidad negativa, lo cual se puede inferir de la figura, dado que la masa de la placa se distribuye toda en el primer cuadrante del plano xyxy.

Note que todos los productos de inercia en el sistema de referencia x1y1z1x_1y_1z_1 son cero, debido a que todos los planos de dicho sistema son planos de simetría para la placa rectangular, entonces:

Ix1y1=Ix1z1=Iy1z1=0I_{x_1y_1} = I_{x_1z_1} = I_{y_1z_1} = 0

6.1.5.1Teorema de los planos paralelos

Si se conocen los productos de inercia de un sólido respecto de un sistema de referencia que pasa por su centro de masa, entonces se pueden también determinar fácilmente los productos de inercia con respecto de cualquier otro sistema de referencia que sea paralelo. En la Figura Figure 18 se muestra una placa plana, delgada y homogénea, en la cual se tienen dos sistemas referencia, teniendo uno de estos su origen en el centro de masa del cuerpo rígido. De la Figura se puede observar que tanto IxzI_{xz} como Iyz I_{yz} son cero, debido a que al plano xyxy es un plano de simetría.

.

Figure 18:.

Para calcular el producto de inercia IxyI_{xy} se tiene que:

Ixy=−∫mxy dm=−∫m(xˉ+x1)(yˉ+y1) dmI_{xy} = -\sint{m}{}{xy}{dm} = -\sint{m}{}{ \rbr{\bar{x} + x_1} \rbr{\bar{y}+y_1} }{dm}
=−xˉyˉ∫m dm−yˉ∫mx1 dm−xˉ∫my1 dm−∫mx1y1 dm= - \bar{x}\bar{y} \sint{m}{}{}{dm} - \bar{y} \sint{m}{}{ x_1 }{dm} - \bar{x} \sint{m}{}{ y_1 }{dm} - \sint{m}{}{ x_1 y_1 }{dm}

De la primera integral se tiene que:

xˉyˉ∫m dm=mxˉyˉ\bar{x}\bar{y} \sint{m}{}{}{dm} = m \bar{x} \bar{y}

Las integrales del segundo y tercer término corresponden al primer momento de masa, el cual cuando se determina con respecto al centro de masa es cero (recordar la definición de centro de masa), por lo tanto:

xˉ∫my1 dm=0\bar{x} \sint{m}{}{y_1}{dm} = 0
yˉ∫mx1 dm=0\bar{y} \sint{m}{}{x_1}{dm} = 0

La integral del último término corresponde al producto de inercia x1y1x_1 y_1 con respecto al sistema de referencia que pasa por el centro de masa, es decir:

−∫mx1y1 dm=Iˉx1y1- \sint{m}{}{ x_1 y_1 }{dm} = \bar{I}_{x_1y_1}

Entonces, el producto de inercia IxyI_{xy} se puede expresar como:

Ixy=Iˉx1y1−mxˉyˉI_{xy} = \bar{I}_{x_1y_1} - m \bar{x} \bar{y}

Expresiones análogas se pueden formular para los productos de inercia Ixz I_{xz} e Iyz I_{yz} en el caso de que se tenga un sólido tridimensional asimétrico con respecto a los planos, a saber:

Ixz=Iˉx1z1−mxˉzˉI_{xz} = \bar{I}_{x_1z_1} - m \bar{x} \bar{z}
Iyz=Iˉy1z1−myˉzˉI_{yz} = \bar{I}_{y_1z_1} - m \bar{y} \bar{z}

Ejemplo. En la Figura se muestra una placa plana homogénea de forma rectangular, con espesor delgado y uniforme. Utilice el teorema de los planos paralelos para determinar el producto de inercia IxyI_{xy}.

.

Figure 19:.

Solución:

De acuerdo con el teorema de los planos paralelos, podemos calcular el producto de inercia IxyI_{xy} mediante:

Ixy=Iˉx1y1−mxˉyˉI_{xy} = \bar{I}_{x_1y_1} - m \bar{x} \bar{y}

Donde Iˉx1y1\bar{I}_{x_1y_1} es el producto de inercia con respecto al sistema x1y1z1x_1y_1z_1 ubicado en el centro de masa de la placa rectangular; sin embargo, es sencillo notar que todos los planos del sistema {1}\{1\} son planos de simetría, lo cual implica que Iˉx1y1=Iˉx1z1=Iˉy1z1=0 \bar{I}_{x_1y_1} = \bar{I}_{x_1z_1} = \bar{I}_{y_1z_1} = 0. Además, se puede observar que xˉ=b/2 \bar{x} = b/2 y yˉ=h/2 \bar{y} = h/2

Ixy=Iˉx1y1−mxˉyˉ=−m(b2)(h2)I_{xy} = \bar{I}_{x_1y_1} - m \bar{x} \bar{y} = - m \rbr{\frac{b}{2}} \rbr{\frac{h}{2}}
Ixy=−mbh4I_{xy} = - \frac{mbh}{4}

Observe que este resultado coincide con el que se obtuvo mediante integración en un ejemplo anterior.

6.1.5.2Productos de inercia de cuerpos compuestos

Los productos de inercia de un cuerpo compuesto de nn partes simples, con respecto a un sistema de referencia xyzxyz, se pueden determinar calculando por separado los productos de inercia de cada una de las partes y sumándolos, es decir:

Ixy=∑i=1n(Ixy)iI_{xy} = \sumin \rbr{ I_{xy} }_i
Ixz=∑i=1n(Ixz)iI_{xz} = \sumin \rbr{ I_{xz} }_i
Iyz=∑i=1n(Iyz)iI_{yz} = \sumin \rbr{ I_{yz} }_i

El término (Ixy)i\rbr{ I_{xy} }_i es el producto de inercia IxyI_{xy} de la parte ii con respecto al sistema xyzxyz, y de manera similar para los correspondientes productos de inercia IxzI_{xz} e IyzI_{yz}. Cada uno de los términos de las sumatorias anteriores se pueden determinar mediante el teorema de los planos paralelos revisado en la sección anterior, es decir:

(Ixy)i=Iˉxiyi−mixˉiyˉi\rbr{ I_{xy} }_i = \bar{ I }_{x_iy_i} - m_i \bar{x}_i \bar{y}_i
(Ixz)i=Iˉxizi−mixˉizˉi\rbr{ I_{xz} }_i = \bar{ I }_{x_iz_i} - m_i \bar{x}_i \bar{z}_i
(Iyz)i=Iˉyizi−miyˉizˉi\rbr{ I_{yz} }_i = \bar{ I }_{y_iz_i} - m_i \bar{y}_i \bar{z}_i

En lo anterior, Iˉxiyi\bar{I}_{x_iy_i} corresponde al producto de inercia de la parte ii con respecto al sistema xiyizix_iy_iz_i que pasa su centro de masa, mim_i es la masa de dicha parte, xˉi\bar{x}_i y yˉi\bar{y}_i corresponden a las coordenadas en xx y yy del CDM de la parte ii. Y así de manera análoga para los otros dos productos de inercia.

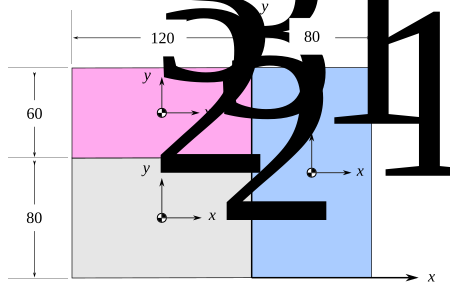
Ejemplo. En la Figura se muestra un cuerpo compuesto por tres partes rectangulares, de espesor delgado y uniforme. Se sabe que m1=0.121m_1 = 0.121 kg, m2=0.104m_2=0.104 kg y m3=0.226m_3=0.226 kg. Calcule los productos de inercia del cuerpo compuesto con respecto al sistema xyzxyz mostrado.

.

Figure 20:.

Solución:

Puesto que la placa es delgada y uniforme, el plano xyxy es un plano de simetría, y en consecuencia Ixz=0I_{xz}=0 e Iyz=0 I_{yz} = 0 . El producto de inercia IxyI_{xy} está dado por la suma de los productos de inercia de cada porción, es decir:

Ixy=(Ixy)1+(Ixy)2+(Ixy)3I_{xy} = \rbr{ I_{xy} }_1 + \rbr{ I_{xy} }_2 + \rbr{ I_{xy} }_3

Calculando cada uno de estos términos mediante la aplicación del teorema de los planos paralelos, se tiene:

(Ixy)1=Iˉx1y1−m1xˉ1yˉ1=−(0.121)(40)(70)=−338.8 kg⋅mm2\rbr{ I_{xy} }_1 = \bar{I}_{x_1y_1} - m_1 \bar{x}_1 \bar{y}_1 = -\rbr{0.121}\rbr{40}\rbr{70} = -338.8 \text{ kg} \cdot \text{mm}^2
(Ixy)2=Iˉx2y2−m2xˉ2yˉ2=−(0.104)(−60)(40)=249.6 kg⋅mm2\rbr{ I_{xy} }_2 = \bar{I}_{x_2y_2} - m_2 \bar{x}_2 \bar{y}_2 = -\rbr{0.104}\rbr{-60}\rbr{40} = 249.6 \text{ kg} \cdot \text{mm}^2
(Ixy)3=Iˉx3y3−m3xˉ3yˉ3=−(0.226)(−60)(110)=1491.6 kg⋅mm2\rbr{ I_{xy} }_3 = \bar{I}_{x_3y_3} - m_3 \bar{x}_3 \bar{y}_3 = -\rbr{0.226}\rbr{-60}\rbr{110} = 1491.6 \text{ kg} \cdot \text{mm}^2

Se debe tener en cuenta que, por la simetría de los sistemas de referencia ubicados en el centro de masa, los productos de inercia Iˉx1y1\bar{I}_{x_1y_1}, Iˉx2y2\bar{I}_{x_2y_2} y Iˉx3y3\bar{I}_{x_3y_3} son cero. Sumando los productos de inercia calculados se tiene que:

Ixy=1402.4 kg⋅mm2I_{xy} = 1402.4 \text{ kg} \cdot \text{mm}^2

6.1.6Ejes principales de inercia

6.2Dinámica de manipuladores seriales: formulación de Euler-Lagrange

En esta sección veremos cómo obtener el modelo dinámico de un manipulador serial utilizando las ecuaciones de Euler-Lagrange. Una de las ventajas de esta formulación es que las ecuaciones de movimiento pueden ser obtenidas de manera sistemática, independientemente del sistema de referencia.

El primer paso es identificar un conjunto de coordenadas generalizadas que sea apropiado para analizar el manipulador, en este texto se utilizarán las variables articulares de posición del manipulador como coordenadas generalizadas (q1,q2,q3,⋯ ,qnq_1, q_2, q_3, \cdots, q_n), asumiremos también que estás posiciones articulares son definidas y medidas de acuerdo con los visto en el capítulo de Cinemática directa. Una vez que se elige un conjunto de coordenadas generalizadas apropiadas, se procede a formar el lagrangiano del manipulador, recordar que este es una función escalar dada por la diferencia de la energía cinética y potencial:

L=K−P\La = \Ki - \Po

Asumimos que la energía potencial P\Po es debida únicamente a fuerzas conservativas, como la energía potencial asociada con la gravedad y la almacenada en resortes. En secciones previas vimos cómo calcular tanto la energía cinética como la potencial de un cuerpo rígido, ahora en las secciones posteriores estableceremos expresiones adaptadas para calcular estas energías para un eslabón que pertenece a un manipulador serial.

Con el lagrangiano ya definido, procedemos a calcular las ecuaciones de movimiento de Euler-Lagrange:

ddt(∂L∂q˙i)−∂L∂qi=τii=1,2,⋯ ,n\LaEq{i} \qquad \qquad i = 1, 2, \cdots, n

Para un manipulador de nn grados de libertad se obtendrán nn ecuaciones diferenciales de segundo orden que modelan su comportamiento dinámico. Este comportamiento se puede simular si resolvemos el sistema de ecuaciones diferenciales, lo cual usualmente se hará mediante métodos numéricos. Naturalmente este modelo dinámico se puede utilizar también para el diseño e implementación de algoritmos de control.

6.2.1Energía cinética de un eslabón

Un eslabón de un manipulador serial es un cuerpo rígido y por lo tanto se puede utilizar la ecuación (11) para determinar su energía cinética, aquí estableceremos una versión ligeramente modificada, únicamente con el propósito de sistematizar un poco la obtención de las ecuaciones, así pues para el i-ésimo eslabón de un manipulador serial su energía cinética se puede determinar mediante:

Ki=12mivGiTvGi+12ωiTIiωi\Ki_i = \KiEq{i}

Donde mim_i es la masa del eslabón, vGi\vec{v}_{G_i} es la velocidad lineal del centro de masa del eslabón ii, ωi\boldsymbol{\omega}_i es la velocidad angular del eslabón ii y el término IiI_i corresponde al tensor de inercia del eslabón. Es importante tener en cuenta que los vectores vGi\vec{v}_{G_i} y ωi\boldsymbol{\omega}_i están expresados en el sistema de la base {0}\{0\}.

El tensor de inercia IiI_i es una matriz simétrica que caracteriza la inercia rotacional de cada eslabón con respecto a un sistema de referencia paralelo al de la base, pero ubicado en el centro de masa del eslabón ii. Este tensor se puede formar de manera más conveniente, si en primera instancia se determina el tensor Iii′\Icm{i}, es decir, el tensor de inercia del eslabón ii descrito en un sistema de referencia {i′}\{i'\} ubicado en su centro de masa y que es paralelo al sistema {i}\{i\} del eslabón.

Así, Iii′\Icm{i} es una matriz constante y se puede relacionar con IiI_i mediante la siguiente transformación de similitud:

Ii=Ri0Iii′(Ri0)TI_i = R_i^0 \Icm{i} \left( R_i^0 \right)^T

El tensor de inercia Iii′\Icm{i} del eslabón se puede formar utilizando los métodos y ecuaciones vistos en las secciones previas.

6.2.2Energía potencial de un eslabón

La energía potencial del eslabón ii de un manipulador está dada por:

Pi=−migTrGi\Po_i = \PoEq{i}

Donde mim_i es la masa de dicho eslabón, g\vec{g} es el vector que describe la aceleración de la gravedad en el sistema de la base y rGi \vec{r}_{G_i} es un vector que describe la ubicación del centro de masa del eslabón ii con respecto al sistema de la base.

6.2.3Calculando el lagrangiano

Una vez que se han calculado las energías cinética y potencial de cada uno de los eslabones que conforman el manipulador, se procede a sumarlas para determinar la energía total en cada caso. La energía cinética total está dada por:

K=∑i=1nKi=K1+K2+⋯+Kn\Ki = \sum_{i=1}^{n} \Ki_i = \Ki_1 + \Ki_2 + \cdots + \Ki_n

Para la energía potencial total:

P=∑i=1nPi=P1+P2+⋯+Pn\Po = \sum_{i=1}^{n} \Po_i = \Po_1 + \Po_2 + \cdots + \Po_n

Así, el lagrangiano se obtiene mediante:

L=K−P\La = \Ki - \Po

6.2.4Un resumen: modelo dinámico con la formulación de Euler-Lagrange

  1. Calcular la energía cinética de cada uno de los eslabones del manipulador utilizando la ecuación:

    Ki=12mivGiTvGi+12ωiTIiωi\Ki_i = \KiEq{i}

    .

    • La velocidad del centro de masa vGi\vec{v}_{G_i} se puede calcular derivando con respecto al tiempo el vector de posición del centro de masa rGi\vec{r}_{G_i}.

    • El vector rGi\vec{r}_{G_i} se puede calcular de manera más sencilla si primero se forma el vector rGii \vec{r}_{G_i}^{i} , es decir, la posición del centro de masa del eslabón ii descrita en el sistema de referencia {i}\{i\}. Tome en cuenta que rGii \vec{r}_{G_i}^{i} es un vector cuyas componentes son constantes. Luego, rGi \vec{r}_{G_i} se puede determinar mediante una transformación de coordenadas:

    rGi=Ti0rGii\vec{r}_{G_i} = T_i^0 \vec{r}_{G_i}^{i}

    Donde Ti0T_i^0 es la matriz de transformación homogénea que describe al sistema {i}\{i\} en el sistema {0}\{0\}.

    • El vector de velocidad angular ωi\boldsymbol{\omega}_i se puede determinar utilizando la ecuación:

    ωi=ω0,1+ω1,2+…+ωi−1,i\boldsymbol{\omega}_i = \W_{0,1} + \W_{1,2} + \ldots + \W_{i-1,i}

    Donde cada vector de la forma ωj−1,j\W_{j-1,j} se puede formar como sigue:

    ωj−1,j={q˙j zj−1en el caso de que la junta j sea revoluta0en el caso de que la junta j sea prismaˊtica\W_{j-1,j} = \begin{cases} \dot{q}_j \, \vec{z}_{j-1} & \text{en el caso de que la junta $j$ sea revoluta} \\ \vec{0} & \text{en el caso de que la junta $j$ sea prismática} \end{cases}
  2. Calcular la energía potencial de cada uno de los eslabones.

    • El vector de gravedad g\vec{g} es un vector que determina la dirección de la aceleración de la gravedad en el sistema inercial de la base {0}\{0\}.

    • El vector rGi \vec{r}_{G_i} es el vector que describe la ubicación del centro de masa del eslabón en el sistema {0}\{0\}. En el listado previo se hace una sugerencia de cómo calcularlo.

  3. Calcular el lagrangiano, para esto simplemente:

L=(K1+K2+⋯+Kn)−(P1+P2+⋯+Pn)\La = \rbr{ \Ki_1 + \Ki_2 + \cdots + \Ki_n } - \rbr{ \Po_1 + \Po_2 + \cdots + \Po_n }
  1. Calcular las ecuaciones de movimiento de Lagrange:

ddt(∂L∂q˙1)−∂L∂q1=τ1ddt(∂L∂q˙2)−∂L∂q2=τ2⋮ddt(∂L∂q˙n)−∂L∂qn=τn\begin{matrix} \displaystyle \LaEq{1} \\[2mm] \displaystyle \LaEq{2} \\[2mm] \displaystyle \vdots \\[2mm] \displaystyle \LaEq{n} \end{matrix}

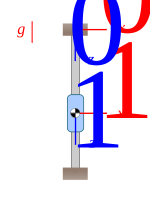
Ejemplo. Obtenga el modelo dinámico del manipulador P mostrado en la figura. El eslabón 1 tiene una masa m1m_1 y su centro de masa coincide con el origen de coordenadas del sistema {1}\{1\}.

.

Figure 21:.

Solución:

Calculando la energía cinética del eslabón 1:

K1=12m1vG1TvG1+12ω1TI1ω1\Ki_1 = \KiEq{1}

Donde:

rG1=[00q1];vG1=drG1dt=[00q˙1]\vec{r}_{G_1} = \colvec{0}{0}{q_1} \qquad ; \quad \vec{v}_{G_1} = \frac{d\vec{r}_{G_1}}{dt} = \colvec{0}{0}{\qp{1}}
K1=12m1[00q˙1][00q˙1]=12m1q˙12\Ki_1 = \frac{1}{2} m_1 \rowvec{0}{0}{\qp{1}} \colvec{0}{0}{\qp{1}} = \frac{1}{2} m_1 \qp{1}^2

La energía potencial del eslabón está dada por:

P1=−m1gTrG1=−m1[00g][00q1]=−m1gq1\Po_1 = \PoEq{1} = - m_1 \rowvec{0}{0}{g} \colvec{0}{0}{q_1} = - m_1 g q_1

Calculando el lagrangiano:

L=K−P=12m1q˙12+m1gq1\La = \Ki - \Po = \frac{1}{2} m_1 \qp{1}^2 + m_1 g q_1

Ecuaciones de movimiento de Lagrange:

ddt(∂L∂q˙1)−∂L∂q1=τ1\LaEq{1}
ddt(∂L∂q˙1)=m1q¨1\LaEqA{1} = m_1 \qpp{1}
∂L∂q1=m1g\LaEqB{1} = m_1 g

Por lo tanto, la EDO que representa la dinámica del manipulador está dada por:

m1q¨1−m1g=τ1m_1 \qpp{1} - m_1 g = \tau_1

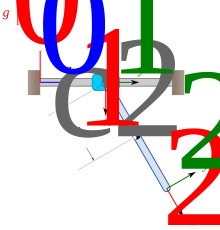
Ejemplo. Obtenga el modelo dinámico del manipulador PR mostrado en la Figura. Considere que tanto el eslabón 1 como el 2 son simétricos con respecto al menos dos planos del sistema ubicado en su centro de masa. La longitud del eslabón 2 es l2l_2.

.

Figure 22:.

Solución:

De la cinemática directa se sabe que:

T10=[−10000010010q10001] ;T20=[−c2s20−l2c20010s2c20l2s2+q10001]T_1^0 = \begin{bmatrix} -1 & 0 & 0 & 0 \\ 0 & 0 & 1 & 0 \\ 0 & 1 & 0 & q_1 \\ 0 & 0 & 0 & 1 \end{bmatrix} \, ; \quad T_2^0 = \begin{bmatrix} -c_2 & s_2 & 0 & -l_2 c_2 \\ 0 & 0 & 1 & 0 \\ s_2 & c_2 & 0 & l_2 s_2 + q_1 \\ 0 & 0 & 0 & 1 \end{bmatrix}

Calculando la energía cinética del eslabón 1:

K1=12m1vG1TvG1+12ω1TI1ω1\Ki_1 = \KiEq{1}

Dado que la primera articulación es traslacional, entonces ω1=0\W_1 = \vec{0}, y el término de la energía cinética rotacional se hace cero. El vector rG1\vec{r}_{G_1} está dado por:

rG1=[00q1]\vec{r}_{G_1} = \colvec{0}{0}{q_1}

Entonces:

vG1=[00q˙1]\vec{v}_{G_1} = \colvec{0}{0}{\qp{1}}

Por lo cual:

K1=12m1q˙12\Ki_1 = \frac{1}{2} m_1 \qp{1}^2

Para la energía cinética del eslabón 2:

K2=12m2vG2TvG2+12ω2TI2ω2\Ki_2 = \KiEq{2}

El vector rG2 \rG{2} se puede determinar como sigue:

rG2=T20rG22=[−c2s20−l2c20010s2c20l2s2+q10001][−(l2−lc2)001]=[−lc2c20lc2s2+q11]\rG{2} = T_2^0 \rG{2}^2 = \begin{bmatrix} -c_2 & s_2 & 0 & -l_2 c_2 \\ 0 & 0 & 1 & 0 \\ s_2 & c_2 & 0 & l_2 s_2 + q_1 \\ 0 & 0 & 0 & 1 \end{bmatrix} \colvech{-(l_2 - l_{c_2})}{0}{0}{1} = \colvech{-l_{c_2} c_2}{0}{l_{c_2} s_2 + q_1}{1}

Entonces:

vG2=[lc2q˙2s20lc2q˙2c2+q˙1]\vG{2} = \colvec{l_{c_2} \qp{2} s_2 }{ 0 }{ l_{c_2} \qp{2} c_2 + \qp{1} }

Calculando la energía cinética traslacional:

12m2vG2TvG2=12m2(lc22q˙22s22+lc22q˙22c22+2lc2q˙2q˙1c2+q˙12)=12m2(lc22q˙22+2lc2q˙1q˙2c2+q˙12)\frac{1}{2} m_2 \vG{2}^T \vG{2} = \frac{1}{2} m_2 \rbr{ \lc{2}^2 \qp{2}^2 s_2^2 + \lc{2}^2 \qp{2}^2 c_2^2 + 2\lc{2}\qp{2}\qp{1} c_2 + \qp{1}^2 } = \frac{1}{2} m_2 \rbr{ \lc{2}^2 \qp{2}^2 + 2 \lc{2} \qp{1} \qp{2} c_2 + \qp{1}^2 }

Para calcular la energía cinética rotacional del eslabón 2, debemos calcular ω2\W_2:

ω2=ω0,10+R10ω1,21=[000]+[−100001010][00q˙2]=[0q˙20]\W_2 = \W_{0,1}^0 + R_1^0 \W_{1,2}^1 = \colvec{0}{0}{0} + \begin{bmatrix} -1 & 0 & 0 \\ 0 & 0 & 1 \\ 0 & 1 & 0 \end{bmatrix} \colvec{0}{0}{\qp{2}} = \colvec{0}{\qp{2}}{0}

Dado que el eslabón 2 es simétrico con respecto al menos dos planos del sistema de su centro de masa, entonces el tensor de inercia I22′\Icm{2} tiene la forma:

I22′=[Ix2x2000Iy2y2000Iz2z2]\Icm{2} = \Isym{2}

Recordar que el tensor de inercia I2I_2 se puede determinar mediante R20I22′(R20)TR_2^0 \Icm{2} \rbr{R_2^0}^T. Entonces, calculando la energía cinética rotacional se tiene:

12ω2TI2ω2=12([0q˙20][−c2s20001s2c20][Ix2x2000Iy2y2000Iz2z2][−c20s2s20c2010][0q˙20])\KiRotEq{2} = \frac{1}{2} \rbr{ \rowvec{0}{\qp{2}}{0} \begin{bmatrix} -c_2 & s_2 & 0 \\ 0 & 0 & 1 \\ s_2 & c_2 & 0 \\ \end{bmatrix} \Isym{2} \begin{bmatrix} -c_2 & 0 & s_2 \\ s_2 & 0 & c_2 \\ 0 & 1 & 0 \\ \end{bmatrix} \colvec{0}{\qp{2}}{0} }
12ω2TI2ω2=12Iz2z2q˙22\KiRotEq{2} = \frac{1}{2} I_{z_2z_2} \qp{2}^2

Entonces:

K2=12m2(lc22q˙22+2lc2q˙1q˙2c2+q˙12)+12Iz2z2q˙22\Ki_2 = \frac{1}{2} m_2 \rbr{ \lc{2}^2 \qp{2}^2 + 2 \lc{2} \qp{1} \qp{2} c_2 + \qp{1}^2 } + \frac{1}{2} I_{z_2z_2} \qp{2}^2

Calculando la energía potencial del eslabón 1:

P1=−m1gTrG1=−m1[−g00][00q1]=0\Po_1 = \PoEq{1} = -m_1 \rowvec{-g}{0}{0} \colvec{0}{0}{q_1} = 0

Calculando la energía potencial del eslabón 2:

P2=−m2gTrG2=−m2[−g00][−lc2c20lc2s2+q1]=−m2glc2c2\Po_2 = \PoEq{2} = -m_2 \rowvec{-g}{0}{0} \colvec{-\lc{2} c_2}{0}{\lc{2} s_2 + q_1} = -m_2 g \lc{2} c_2

Una vez calculadas las energías cinéticas y potenciales, podemos formar el lagrangiano:

L=K−P=12(m1+m2)q˙12+12(m2lc22+Iz2z2)q˙22++m2lc2q˙1q˙2c2+m2glc2c2\La = \Ki - \Po = \frac{1}{2} \rbr{ m_1 + m_2 } \qp{1}^2 + \frac{1}{2} \rbr{ m_2 \lc{2}^2 + I_{z_2z_2} } \qp{2}^2 + + m_2 \lc{2} \qp{1} \qp{2} c_2 + m_2 g \lc{2} c_2

Calculando las ecuaciones de movimiento de Lagrange:

ddt(∂L∂q˙1)−∂L∂q1=τ1\LaEq{1}
ddt(∂L∂q˙1)=(m1+m2)q¨1+m2lc2q¨2c2−m2lc2q˙22s2\LaEqA{1} = \rbr{m_1 + m_2} \qpp{1} + m_2 \lc{2} \qpp{2} c_2 - m_2 \lc{2} \qp{2}^2 s_2
∂L∂q1=0\LaEqB{1} = 0
∴(m1+m2)q¨1+m2lc2c2q¨2−m2lc2q˙22s2=τ1\therefore \rbr{m_1 + m_2} \qpp{1} + m_2 \lc{2} c_2 \qpp{2} - m_2 \lc{2} \qp{2}^2 s_2 = \tau_1
ddt(∂L∂q˙2)−∂L∂q2=τ2\LaEq{2}
ddt(∂L∂q˙2)=(m2lc22+Iz2z2)q¨2+m2lc2c2q¨1−m2lc2q˙1q˙2s2\LaEqA{2} = \rbr{ m_2 \lc{2}^2 + I_{z_2z_2} } \qpp{2} + m_2 \lc{2} c_2 \qpp{1} - m_2 \lc{2} \qp{1} \qp{2} s_2
∂L∂q2=−m2lc2q˙1q˙2s2−m2glc2s2\LaEqB{2} = - m_2 \lc{2} \qp{1} \qp{2} s_2 - m_2 g \lc{2} s_2
∴(m2lc22+Iz2z2)q¨2+m2lc2c2q¨1+m2glc2s2=τ2\therefore \rbr{ m_2 \lc{2}^2 + I_{z_2z_2} } \qpp{2} + m_2 \lc{2} c_2 \qpp{1} + m_2 g \lc{2} s_2 = \tau_2

6.2.5Modelo dinámico en forma matricial

La energía cinética de un eslabón del manipulador serial se puede calcular como:

Ki=12mivGiTvGi+12ωiTIiωi\Ki_i = \KiEq{i}

Tanto la velocidad del centro de masa como la velocidad angular del eslabón se pueden expresar utilizando los jacobianos correspondientes, es decir:

vGi=Jvi q˙\vG{i} = J_{v_i} \, \vec{\qp{}}
ωi=Jωi q˙\W_i = J_{\W_i} \, \vec{\qp{}}

Lo cual que implica que:

vGiT=q˙TJviT\vG{i}^T = \vec{\qp{}}^T J_{v_i}^T
ωiT=q˙TJωiT\W_i^T = \vec{\qp{}}^T J_{\W_i}^T

Entonces, la energía cinética del eslabón ii se puede reescribir como:

Ki=12miq˙TJviTJvi q˙+12q˙TJωiTIiJωi q˙\Ki_i = \frac{1}{2} m_i \vec{\qp{}}^T J_{v_i}^T J_{v_i} \, \vec{\qp{}} + \frac{1}{2} \vec{\qp{}}^T J_{\W_i}^T I_i J_{\W_i} \, \vec{\qp{}}
Ki=12q˙T(miJviTJvi+JωiTIiJωi)q˙\Ki_i = \frac{1}{2} \vec{\qp{}}^T \rbr{ m_i J_{v_i}^T J_{v_i} + J_{\W_i}^T I_i J_{\W_i}} \vec{\qp{}}

Si consideramos ahora la energía cinética total, entonces:

K=12q˙TM(q)q˙\Ki = \frac{1}{2} \vec{\qp{}}^T M(\vec{q}) \vec{\qp{}}

Donde:

M(q)=∑i=1n(miJviTJvi+JωiTIiJωi)M(\vec{q}) = \sum_{i=1}^n \rbr{ m_i J_{v_i}^T J_{v_i} + J_{\W_i}^T I_i J_{\W_i}}

La matriz M(q)M(\vec{q}) se denomina matriz de inercia (o matriz de masas), es una matriz de n×nn\times n que caracteriza cómo la masa y su distribución afectan la relación de las fuerzas y aceleraciones articulares. Es una matriz simétrica y definida positiva, posteriormente abordaremos con más detenimiento estas propiedades.

La energía potencial P\Po no tiene una forma particular como en el caso de la energía cinética, pero se sabe que depende de las posiciones articulares q\vec{q}. El langrangiano, definido en secciones previas, se puede escribir entonces como:

L=12q˙TM(q)q˙−P\La = \frac{1}{2}\vec{\qp{}}^T M(\vec{q}) \vec{\qp{}} - \Po

Con esto, la ecuación de Lagrange se puede establecer como:

ddt[∂∂q˙[12q˙TM(q)q˙]]−∂∂q[12q˙TM(q)q˙]+∂P∂q=τ\frac{d}{dt} \sbr{ \frac{\partial}{\partial \vec{\qp{}}} \sbr{ \frac{1}{2}\vec{\qp{}}^T M(\vec{q}) \vec{\qp{}} } } - \frac{\partial}{\partial \vec{q}} \sbr{ \frac{1}{2}\vec{\qp{}}^T M(\vec{q}) \vec{\qp{}} } + \frac{\partial \Po}{\partial \vec{q}} = \tauvec

Se puede verificar que:

∂∂q˙[12q˙TM(q)q˙]=M(q)q˙\frac{\partial}{\partial \vec{\qp{}}} \sbr{ \frac{1}{2}\vec{\qp{}}^T M(\vec{q}) \vec{\qp{}} } = M(\vec{q}) \vec{\qp{}}
ddt[∂∂q˙[12q˙TM(q)q˙]]=M(q)q¨+M˙(q)q˙\frac{d}{dt} \sbr{ \frac{\partial}{\partial \vec{\qp{}}} \sbr{ \frac{1}{2}\vec{\qp{}}^T M(\vec{q}) \vec{\qp{}} } } = M(\vec{q}) \vec{\qpp{}} + \dot{M}(\vec{q}) \vec{\qp{}}

Considerando las expresiones anteriores, la ecuación de movimiento toma la siguiente forma:

M(q)q¨+M˙(q)q˙−12∂∂q[q˙TM(q)q˙]+∂P∂q=τM(\vec{q}) \vec{\qpp{}} + \dot{M}(\vec{q}) \vec{\qp{}} - \frac{1}{2} \frac{\partial}{\partial \vec{q}} \sbr{ \vec{\qp{}}^T M(\vec{q}) \vec{\qp{}} } + \frac{\partial \Po}{\partial \vec{q}} = \tauvec

O en forma compacta:

M(q)q¨+C(q,q˙)q˙+g(q)=τM(\vec{q}) \vec{\qpp{}} + C(\vec{q},\vec{\qp{}}) \vec{\qp{}} + \vec{g}(\vec{q}) = \tauvec

Donde

C(q,q˙)q˙=M˙(q)q˙−12∂∂q[q˙TM(q)q˙]C(\vec{q},\vec{\qp{}}) \vec{\qp{}} = \dot{M}(\vec{q}) \vec{\qp{}} - \frac{1}{2} \frac{\partial}{\partial \vec{q}} \sbr{ \vec{\qp{}}^T M(\vec{q}) \vec{\qp{}} }
g(q)=∂P∂q\vec{g}(\vec{q}) = \frac{\partial \Po}{\partial \vec{q}}

La ecuación (252) corresponde a la dinámica de un manipulador de nn grados de libertad. C(q,q˙)q˙C(\vec{q},\vec{\qp{}}) \vec{\qp{}} es un vector de nn elementos denominado vector de fuerzas centrífugas y de Coriolis, g(q) \vec{g}(\vec{q}) es un vector de nn elementos que contiene las fuerzas y pares gravitacionales. El vector τ\tauvec es el vector de fuerzas y pares externos.

La matriz de fuerzas centrífugas y de Coriolis C(q,q˙) C(\vec{q}, \vec{\qp{}}) puede no ser unica, pero el vector C(q,q˙)q˙C(\vec{q},\vec{\qp{}}) \vec{\qp{}} si que lo es. Cada elemento cijc_{ij} de la matriz C(q,q˙) C(\vec{q}, \vec{\qp{}}) se puede determinar mediante:

cij=∑k=1ncijkq˙k\displaystyle c_{ij} = \sum_{k=1}^n c_{ijk} \qp{k}

Donde los coeficientes cijk c_{ijk} se denominan símbolos de Christoffel de primer tipo, y se pueden determinar mediante:

cijk=12(∂mij∂qk+∂mik∂qj−∂mjk∂qi)c_{ijk} = \frac{1}{2} \rbr{ \frac{\partial m_{ij} }{ \partial q_k } + \frac{\partial m_{ik} }{ \partial q_j } - \frac{\partial m_{jk} }{ \partial q_i } }

Donde mij m_{ij} denota el ijij-ésimo elemento de la matriz de inercia.

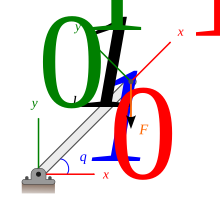
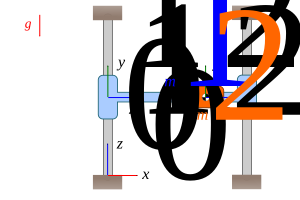
Ejemplo. Obtenga el modelo dinámico en forma compacta del manipulador RP mostrado en la figura. Considere que ambos eslabones son simétricos con respecto al menos dos planos del sistema ubicado en su centro de masa.

.

Figure 23:.

Solución:

Las matrices de cinemática directa del manipulador están dadas por:

T10=[−10000010010q10001] ;T20=[−c2s20−l2c20010s2c20l2s2+q10001]T_1^0 = \begin{bmatrix} -1 & 0 & 0 & 0 \\ 0 & 0 & 1 & 0 \\ 0 & 1 & 0 & q_1 \\ 0 & 0 & 0 & 1 \end{bmatrix} \, ; \quad T_2^0 = \begin{bmatrix} -c_2 & s_2 & 0 & -l_2 c_2 \\ 0 & 0 & 1 & 0 \\ s_2 & c_2 & 0 & l_2 s_2 + q_1 \\ 0 & 0 & 0 & 1 \end{bmatrix}

Debido a las condiciones de simetría, los tensores de inercia de cada eslabón expresados en su propio sistema de referencia están dados por:

I11′=[Ix1x1000Iy1y1000Iz1z1] ;I22′=[Ix2x2000Iy2y2000Iz2z2]\Icm{1} = \Isym{1} \, ; \quad \Icm{2} = \Isym{2}

Calculando los jacobianos de cada eslabón:

Jv1=[z00]=[000010]J_{v_1} = \begin{bmatrix} \vec{z}_0 & \vec{0} \end{bmatrix} = \begin{bmatrix} 0 & 0 \\ 0 & 0 \\ 1 & 0 \end{bmatrix}
Jω1=[00]=[000000]J_{\w{1}} = \begin{bmatrix}\vec{0} & \vec{0} \end{bmatrix} = \begin{bmatrix} 0 & 0 \\ 0 & 0 \\ 0 & 0 \end{bmatrix}
Jv2=[z0z1×(dG2−d1)]=[0lc2s2001lc2c2]J_{v_2} = \begin{bmatrix} \vec{z}_0 & \vec{z}_1 \times (\vec{d}_{G_2} - \vec{d}_1) \end{bmatrix} = \begin{bmatrix} 0 & \lc{2} s_2 \\ 0 & 0 \\ 1 & \lc{2} c_2 \end{bmatrix}
Jω2=[0z1]=[000100]J_{\w{2}} = \begin{bmatrix} \vec{0} & \vec{z}_1 \end{bmatrix} = \begin{bmatrix} 0 & 0 \\ 0 & 1 \\ 0 & 0 \end{bmatrix}

Procedemos a formar la matriz de inercia MM:

M=∑i=1n[miJviTJvi+JωiTRi0 Iii′(Ri0)TJωi]M = \sum_{i=1}^n \sbr{ m_i J_{v_i}^T J_{v_i} + J_{\w{i}}^T R_i^0 \, \Icm{i} \rbr{R_i^0}^T J_{\w{i}} }
m1Jv1TJv1=[m1000]m_1 J_{v_1}^T J_{v_1} = \begin{bmatrix} m_1 & 0 \\ 0 & 0 \end{bmatrix}
Jω1TR10 I11′(R10)TJω1=[0000]J_{\w{1}}^T R_1^0 \, \Icm{1} \rbr{R_1^0}^T J_{\w{1}} = \begin{bmatrix} 0 & 0 \\ 0 & 0 \end{bmatrix}
m2Jv2TJv2=[m2m2lc2c2m2lc2c2m2lc22]m_2 J_{v_2}^T J_{v_2} = \begin{bmatrix} m_2 & m_2 \lc{2} c_2 \\ m_2 \lc{2} c_2 & m_2 \lc{2}^2 \end{bmatrix}
Jω2TR20 I22′(R20)TJω2=[000Iz2z2]J_{\w{2}}^T R_2^0 \, \Icm{2} \rbr{R_2^0}^T J_{\w{2}} = \begin{bmatrix} 0 & 0 \\ 0 & I_{z_2z_2} \end{bmatrix}
M=[m1+m2m2lc2c2m2lc2c2m2lc22+Iz2z2]M = \begin{bmatrix} m_1 + m_2 & m_2 \lc{2} c_2 \\ m_2 \lc{2} c_2 & m_2 \lc{2}^2 + I_{z_2z_2} \end{bmatrix}

Ahora procedemos a determinar la matriz de Coriolis, cada uno de sus elementos está dado por:

c11=∑i=12c11kq˙k=c111q˙1+c112q˙2c_{11} = \sum_{i=1}^2 c_{11k} \qp{k} = c_{111} \qp{1} + c_{112} \qp{2}
c12=∑i=12c12kq˙k=c121q˙1+c122q˙2c_{12} = \sum_{i=1}^2 c_{12k} \qp{k} = c_{121} \qp{1} + c_{122} \qp{2}
c21=∑i=12c21kq˙k=c211q˙1+c212q˙2c_{21} = \sum_{i=1}^2 c_{21k} \qp{k} = c_{211} \qp{1} + c_{212} \qp{2}
c22=∑i=12c22kq˙k=c221q˙1+c222q˙2c_{22} = \sum_{i=1}^2 c_{22k} \qp{k} = c_{221} \qp{1} + c_{222} \qp{2}

Calculando los coeficientes cijkc_{ijk}:

c111=12(∂m11∂q1+∂m11∂q1−∂m11∂q1)=0c_{111} = \cijk{1}{1}{1} = 0
c112=12(∂m11∂q2+∂m12∂q1−∂m12∂q1)=0c_{112} = \cijk{1}{1}{2} = 0
c121=c112=0c_{121} = c_{112} = 0
c122=12(∂m12∂q2+∂m12∂q2−∂m22∂q1)=−m2lc2s2c_{122} = \cijk{1}{2}{2} = -m_2 \lc{2} s_2
c211=12(∂m21∂q1+∂m21∂q1−∂m11∂q2)=0c_{211} = \cijk{2}{1}{1} = 0
c212=12(∂m21∂q2+∂m22∂q1−∂m12∂q2)=0c_{212} = \cijk{2}{1}{2} = 0
c221=c212=0c_{221} = c_{212} = 0
c222=12(∂m22∂q2+∂m22∂q2−∂m22∂q2)=0c_{222} = \cijk{2}{2}{2} = 0

Por lo tanto:

C=[0−m2lc2s2q˙200]C = \begin{bmatrix} 0 & -m_2 \lc{2} s_2 \qp{2} \\ 0 & 0 \end{bmatrix}

Para el vector de pares y fuerzas gravitacionales:

g=∂P∂q=[∂P∂q1∂P∂q2]=[0m2glc2s2]\vec{g} = \frac{\partial \Po}{\partial \vec{q}} = \begin{bmatrix} \displaystyle \frac{\partial \Po}{\partial q_1} \\ \displaystyle \frac{\partial \Po}{\partial q_2} \end{bmatrix} = \begin{bmatrix} \displaystyle 0 \\ \displaystyle m_2 g l_{c_2} s_2 \end{bmatrix}

Por lo tanto, el modelo dinámico del manipulador RP en forma compacta queda expresado de la siguiente manera:

[m1+m2m2lc2c2m2lc2c2m2lc22+Iz2z2][q¨1q¨2]+[0−m2lc2s2q˙200][q˙1q˙2]+[0m2glc2s2]=[τ1τ2]\begin{bmatrix} m_1 + m_2 & m_2 \lc{2} c_2 \\ m_2 \lc{2} c_2 & m_2 \lc{2}^2 + I_{z_2z_2} \end{bmatrix} \begin{bmatrix} \qpp{1} \\ \qpp{2} \end{bmatrix} + \begin{bmatrix} 0 & -m_2 \lc{2} s_2 \qp{2} \\ 0 & 0 \end{bmatrix} \begin{bmatrix} \qp{1} \\ \qp{2} \end{bmatrix} + \begin{bmatrix} 0 \\ m_2 g l_{c_2} s_2 \end{bmatrix} = \begin{bmatrix} \tau_1 \\ \tau_2 \end{bmatrix}

6.2.6El vector τ \vec{\tau}

Hasta ahora hemos trabajado con la obtención del modelo dinámico de un manipulador serial, considerando únicamente lo que concierne a la estructura física de los eslabones. En esta sección vamos a abordar y desmenuzar el término τ\vec{\tau} que aparece en la ecuación del modelo dinámico.

El vector τ\vec{\tau} agrupa a todas las fuerzas externas generalizadas (no conservativas) que actúan sobre el manipulador, entre las cuales podemos identificar las fuerzas o torques que ejercen los actuadores, las fuerzas externas debidas a restricciones, contactos o a la manipulación de objetos por el elemento terminal, así como las fuerzas de fricción. Es común que τ \vec{\tau} se exprese como una combinación de cada tipo de fuerzas:

τ=τact+τext−τfric\vec{\tau} = \vec{\tau}_{act} + \vec{\tau}_{ext} - \vec{\tau}_{fric}

6.2.6.1El vector de fuerzas externas τext \vec{\tau}_{ext}

Supongamos que se tiene un manipulador serial sujeto a una fuerza F1\vec{F}_1 y un torque μ1\bm{\mu}_1 aplicados en el punto B1B_1. Si tanto F1\vec{F}_1 como μ1\bm{\mu}_1 se expresan en el sistema de referencia de la base, entonces es posible proyectarlos en la dirección de las coordenadas generalizadas del manipulador, mediante la siguiente ecuación:

τext=JB1T[F1μ1]=(Jv)B1TF1+(Jω)B1Tμ1\tauvec_{ext} = J_{B_1}^T \colvec{\vec{F}_1}{\bm{\mu}_1}{} = \rbr{J_v}_{B_1}^T \vec{F}_1 + \rbr{J_{\W}}_{B_1}^T \bm{\mu}_1

Donde JB1J_{B_1} es la matriz jacobiana, (Jv)B1\rbr{J_v}_{B_1} es el jacobiano de velocidad lineal y (Jω)B1\rbr{J_{\W}}_{B_1} el jacobiano de velocidad angular, en todos los casos calculadas en el punto B1B_1 y descritas en el sistema de la base. Puede revisar la sección Section 5.6.2 para recordar cómo determinar las matrices jacobianas asociadas con un punto del manipulador.

La ecuación anterior se puede reescribir para cuando se tienen varias fuerzas y torques aplicados en diversas ubicaciones del manipulador serial, así pues, para una NN cantidad de fuerzas y torques aplicados en un manipulador serial se tiene:

τext=∑k=1N JBkT[Fkμk]=∑k=1N(Jv)BkTFk+(Jω)BkTμk\tauvec_{ext} = \sum_{k=1}^N \, J_{B_k}^T \colvec{\vec{F}_k}{\bm{\mu}_k}{} = \sum_{k=1}^N \rbr{J_v}_{B_k}^T \vec{F}_k + \rbr{J_{\W}}_{B_k}^T \bm{\mu}_k

En la mayoría de los casos únicamente se aplican fuerzas o torques en el elemento terminal del manipulador, bajo esta consideración τext\tauvec_{ext} se calcula como sigue:

τext=JT[Fμ]\tauvec_{ext} = J^T \colvec{\vec{F}}{\bm{\mu}}{}

Siendo JJ la matriz jacobiana del extremo del manipulador, F\vec{F} y μ\vec{\mu} la fuerza y torque resultante aplicados en el elemento terminal.

6.2.6.2Fuerzas de fricción τfric\tauvec_{fric}

La fricción es un fenómeno que aparece principalmente asociada con las articulaciones y sus componentes (rodamientos, engranes, etc.). Siempre habrá fricción en un manipulador real y afecta su comportamiento dinámico. Un modelo simplificado de fricción puede establecerse considerando únicamente la fricción viscosa y la fricción de Coulomb, tal como se muestra a continuación:

τfric=B q˙+Fc sgn(q˙)\tauvec_{fric} = B \, \dot{\vec{q}} + F_c \, \text{sgn} \left( \dot{\vec{q}} \right)

Donde BB y FcF_c son matrices que contienen los coeficientes de fricción correspondientes, usualmente tienen la forma:

B=[b10⋯00b2⋯0⋮⋮⋱⋮000bn];Fc=[fc10⋯00fc2⋯0⋮⋮⋱⋮000fcn]B = \begin{bmatrix} b_1 & 0 & \cdots & 0 \\ 0 & b_2 & \cdots & 0 \\ \vdots & \vdots & \ddots & \vdots \\ 0 & 0 & 0 & b_n \end{bmatrix} ; \qquad F_c = \begin{bmatrix} f_{c_1} & 0 & \cdots & 0 \\ 0 & f_{c_2} & \cdots & 0 \\ \vdots & \vdots & \ddots & \vdots \\ 0 & 0 & 0 & f_{c_n} \end{bmatrix}

La función sgn\text{sgn} se define como:

sgn(x)={−1 si x<00 si x=01 si x>0\text{sgn}(x) = \begin{cases} -1 & \text{ si } x < 0 \\ 0 & \text{ si } x = 0 \\ 1 & \text{ si } x > 0 \\ \end{cases}

6.2.6.3Fuerzas aplicadas por las actuadores (τact\tauvec_{act})

De manera general, el vector τact\tauvec_{act} se puede establecer de la siguiente manera:

τact=Au\tauvec_{act} = A \vec{u}

Donde AA es una matriz de n×nn \times n que transforma las señales/entradas de control u\vec{u} en el torque/fuerza que ejerce cada actuador, es decir, esta matriz concentra las características de cada uno de los actuadores. Si los actuadores están desacoplados, AA es una matriz diagonal.

Ejemplo. Determine la fuerza generalizada τ\tauvec para el manipulador R mostrado en la Figura Figure 24, considerando que está sujeto a una carga externa FF aplicada en su extremo, de magnitud constante y que permace siempre en dirección vertical hacia abajo, tal como se esquematiza.

.

Figure 24:.

Solución:

El vector de fuerzas generalizadas para el manipulador R se puede determinar mediante:

τ=(Jv)o1TF\tauvec = \rbr{J_v}_{o_1}^T \vec{F}

Donde (Jv)o1\rbr{J_v}_{o_1} es el jacobiano de velocidad lineal extremo del manipulador (punto o1o_1), el cual puede determinarse de la siguiente manera:

(Jv)o1=z0×(ro1−ro0)=[001]×[l1c1l1s10]=[−l1s1l1c10]\rbr{J_v}_{o_1} = \vec{z}_0 \times \rbr{ \vec{r}_{o_1} - \vec{r}_{o_0} } = \colvec{0}{0}{1} \times \colvec{l_1 c_1}{l_1 s_1}{0} = \colvec{-l_1 s_1}{l_1 c_1}{0}

Dado que F\vec{F} permanece siempre apuntando en dirección vertical hacia abajo, entonces:

F=[0−F0]\vec{F} = \colvec{0}{-F}{0}

Por lo tanto:

τ=(Jv)o1TF=[−l1s1l1c10][0−F0]=[−Fl1c1]\tauvec = \rbr{J_v}_{o_1}^T \vec{F} = \rowvec{-l_1 s_1}{l_1 c_1}{0} \colvec{0}{-F}{0} = \sbr{-F l_1 c_1}

Entonces:

τ1=−Fl1c1\tau_1 = -F l_1 c_1

6.2.7Propiedades del modelo dinámico

6.3Formulación de Newton-Euler

6.4Obtención del modelo dinámico utilizando Python

En esta sección veremos cómo obtener, utilizando Python y la librería SymPy, el modelo dinámico de un manipulador serial mediante la formulación de Euler-Lagrange.

Primero, vamos a procurar comprender cómo podemos obtener, de forma sistematizada, el modelo dinámico de un manipulador. Comenzaremos teniendo en cuenta que para determinar cada ecuación de movimiento de Lagrange, necesitamos conocer el lagrangiano (L\La) del manipulador, y para calcular este requerimos conocer tanto la energía cinética como la energía potencial de cada uno de los eslabones que conforman el manipulador. Para calcular estas energías necesitamos determinar posición y velocidad del centro de masa, velocidad angular del eslabón, el tensor de inercia del eslabón y el vector de gravedad. Y así podríamos seguir describiendo lo que se requiere para formar cada uno de los términos subsiguientes. En la Figura se muestra un diagrama que pone de manifiesto algunos de los términos o cantidades requeridas para formar el modelo dinámico.

En los niveles más bajos de cada una de las ramas del diagrama de árbol mostrado se puede observar que se requieren las siguientes cantidades:

  • Las matrices de transformación Ti0T_i^0

  • Las matrices de rotación Ri0R_i^0

  • Los vectores de posición rGii\vec{r}_{G_i}^i

  • Los tensores de inercia Iii′\Icm{i}

  • Las velocidades angulares ωj−1,jj−1\W_{j-1,j}^{j-1}

  • Las masas de los eslabones mim_i

  • El vector de gravedad g\vec{g}

Primero, es importante notar que Ri0R_i^0 es una submatriz de Ti0T_i^0, en consecuencia, si calculamos Ti0T_i^0 tendríamos también a Ri0R_i^0. De la cinemática directa sabemos que cada matriz Ti0T_i^0 se puede calcular mediante composición de matrices de la siguiente manera:

Ti0=T10T21⋯Tii−1T_i^0 = T_1^0 T_2^1 \cdots T_{i}^{i-1}

Es decir, necesitamos determinar previamente cada una de las matrices de la forma Tii−1T_{i}^{i-1} para el manipulador. Recuerde que estas matrices se obtienen directamente al sustituir los parámetros de Denavit-Hartenberg del manipulador en la matriz dada por la ecuación (9). Así pues, lo primero que notamos es que necesitamos conocer los parámetros de Denavit-Hartenberg, se asumirá que estos parámetros se proporcionarán como datos de entrada.

Los vectores de posición rGii\vec{r}_{G_i}^i describen la ubicación del centro de masa de cada uno de los eslabones, en el sistema de referencia {i}\{i\}. Estos vectores no se pueden calcular a partir de otros datos, se asumirá que son datos de entrada que deberán ser proporcionados.

Los tensores de inercia Iii′\Icm{i} describen las propiedades de inercia de cada eslabón con respecto a un sistema de referencia ubicado en su centro de masa y paralelo al sistema {i}\{i\}. Consideraremos que estas matrices se proporcionarán como datos de entrada.

El término ωj−1,jj−1\W_{j-1,j}^{j-1} corresponde a la velocidad angular de cada eslabón ((j)\rbr{j}) con respecto al eslabón inmediatamente anterior (j−1)\rbr{j-1}, descrita en el sistema de referencia adherido a ese eslabón previo {j−1}\{j-1\}. Las velocidades angulares ωj−1,jj−1\W_{j-1,j}^{j-1}, de acuerdo con lo visto en la sección Section 5.2 tienen siempre la forma:

ωj−1,jj−1=[00q˙j];en el caso de que la junta j sea revoluta\W_{j-1,j}^{j-1} = \colvec{0}{0}{\dot{q}_j} \qquad ; \qquad \text{en el caso de que la junta $j$ sea revoluta}
ωj−1,jj−1=[000];en el caso de que la junta j sea prismaˊtica\W_{j-1,j}^{j-1} = \colvec{0}{0}{0} \qquad ; \qquad \text{en el caso de que la junta $j$ sea prismática}

Es decir, todo lo que necesitamos es saber el tipo de cada una de las juntas que conforman el manipulador, asumiremos entonces que esto deberá ser un dato de entrada.

Tanto la masa de los eslabones mim_i, como el vector de gravedad g\vec{g}, son cantidades que no se pueden determinar a partir de algún otro dato, así que asumiremos que se proporcionarán como datos de entrada.

De acuerdo con lo visto hasta ahora, podemos establecer que se requieren al menos los siguientes valores conocidos (o datos de entrada) para poder comenzar con el cálculo del modelo dinámico:

  • Los parámetros de Denavit-Hartenberg

  • Los vectores de posición rGii\vec{r}_{G_i}^i

  • Los tensores de inercia Iii′\Icm{i}

  • Los tipos de junta o articulación

  • La masa de los eslabones mim_i

  • El vector de gravedad g\vec{g}

6.5Problemas

En la Figura se muestra una placa delgada, de espesor uniforme y homogénea, con forma semicircular de radio RR. Utiliza integración para determinar: a) la ubicación del centro de masa, b) los momentos de inercia IxxI_{xx}, IyyI_{yy} y c) el producto de inercia IxyI_{xy}.

.

Figure 25:.

Respuesta:

a) (xˉ,yˉ)=(0,4R3π)\text{a) } \left( \bar{x}, \bar{y} \right) = (0, \frac{4R}{3\pi})
b) Ixx=Iyy=mR24\text{b) } I_{xx} = I_{yy} = \frac{mR^2}{4}
c) Ixy=0\text{c) } I_{xy} = 0

Utiliza el teorema de ejes paralelos para calcular el momento de inercia de la placa semicircular (ver Figure 25) con respecto a un eje x′x' que pasa por el centro de masa y paralelo al eje xx de la figura.

Respuesta:

Ix′x′=(14−169π2)mR2≈0.06987mR2I_{x'x'} = \left( \frac{1}{4} - \frac{16}{9\pi^2} \right) mR^2 \approx 0.06987 mR^2

En la Figura se muestra una placa delgada, de espesor uniforme y homogénea. Se sabe que posee una densidad ρA=40kg/m2 \rho_A = 40 \text{kg/m}^2 . Utilizando integración calcule:

  • La ubicación del centro de masa.

  • El momento de inercia IzzI_{zz}

  • El producto de inercia Ixy I_{xy}

.

Figure 26:.


El componente mecánico mostrado en la Figura está fabricado con una lámina de espesor delgado (3 mm) y uniforme, el material de la lámina tiene una densidad ρ=2700 kg/m3\rho =2700 \text{ kg/m}^3. El orificio circular tiene un radio de 50 milímetros. Calcula, a) la ubicación del centro de masa y b)el tensor de inercia con respecto al sistema mostrado.

.

Figure 27:.

Resultados:

a) (xˉ,yˉ,zˉ)=(67.2,100,13.9) mm\text{a) } \left( \bar{x}, \bar{y}, \bar{z} \right) = \left( 67.2, 100, 13.9 \right) \text{ mm}
b) I=[5552−26040−26043962−5400−5408878]kg⋅mm2\text{b) } I = \begin{bmatrix} 5552 & -2604 & 0 \\ -2604 & 3962 & -540 \\ 0 & -540 & 8878 \end{bmatrix} \text{kg}\cdot\text{mm}^2

En la figura se muestra una placa compuesta delgada y de espesor uniforme, está conformada por dos secciones de diferente material unidas rígidamente. Se sabe que m1=0.130m_1 = 0.130 kg y m2=0.452m_2 = 0.452 kg. Las unidades de longitud son milímetros. Calcule a) el centro de masa, b) los momentos de inercia y c) los productos de inercia.

.

Figure 28:.


En la figura se muestra una placa compuesta delgada y de espesor uniforme, está conformada por dos secciones de diferente material unidas rígidamente. Se sabe que m1=0.152m_1 = 0.152 kg y m2=0.265m_2 = 0.265 kg. Calcule a) el centro de masa, b) los momentos de inercia y c) los productos de inercia. Las unidades de longitud son milímetros.

.

Figure 29:.


En la figura se muestra una placa compuesta delgada y de espesor uniforme, está conformada por dos secciones de diferente material unidas rígidamente. Se sabe que ρ1=10.8 kg/m2\rho_1= 10.8\text{ kg}/m^2 y ρ2=31.4 kg/m2\rho_2 = 31.4 \text{ kg}/m^2 kg. Calcule a) el centro de masa, b) los momentos de inercia y c) los productos de inercia. Las unidades de longitud son milímetros.

.

Figure 30:.


Para el sólido mostrado en la figura, calcule:

  • El centro de masa

  • Los momentos de inercia

  • Los productos de inercia

Considere que el sólido es de un material homogéneo cuya densidad es de 2700 kg⋅m32700 \, \text{kg}\cdot \text{m}^3.

.

Figure 31:.


Obtenga el modelo dinámico del manipulador PP mostrado en la Figura Figure 32. Considere que las masas de los eslabones son m1m_1 y m2m_2. El CM1CM_1 está ubicado a una distancia lc1l_{c_1} del origen de {1}\{1\}, y el CM2CM_2 coincide con el origen de {2}\{2\}.

.

Figure 32:.


Obtenga el modelo dinámico del manipulador PP mostrado en la Figura Figure 33. Considere que las masas de los eslabones son m1m_1 y m2m_2. El CM1CM_1 está ubicado a una distancia lc1l_{c_1} del origen de {1}\{1\}, tal como se esquematiza, y el CM2CM_2 coincide con el origen de {2}\{2\}.

.

Figure 33:.


Obtenga el modelo dinámico del manipulador RP mostrado en la Figura Figure 34. Las masas de los eslabones son m1m_1 y m2m_2. Los tensores de inercia expresados en un sistema ubicado en el centro de masa de cada eslabón están dados por:

I11′=[Ix1x1000Iy1y1000Iz1z1] ;I22′=[Ix2x2000Iy2y2000Iz2z2]\Icm{1} = \begin{bmatrix} I_{x_1x_1} & 0 & 0 \\ 0 & I_{y_1y_1} & 0 \\ 0 & 0 & I_{z_1z_1} \\ \end{bmatrix} \, ; \quad \Icm{2} = \begin{bmatrix} I_{x_2x_2} & 0 & 0 \\ 0 & I_{y_2y_2} & 0 \\ 0 & 0 & I_{z_2z_2} \\ \end{bmatrix}
.

Figure 34:.


Obtenga el modelo dinámico del manipulador PR mostrado en la Figura. Las masas de los eslabones son m1m_1 y m2m_2. Considere que el CDM del eslabón 1 coincide con el origen de coordenadas del sistema {1}\{1\}. La longitud total del eslabón 2 es l2l_2. Los tensores de inercia expresados en un sistema ubicado en el centro de masa de cada eslabón están dados por:

I11′=[Ix1x1000Iy1y1000Iz1z1] ;I22′=[Ix2x2000Iy2y2000Iz2z2]\Icm{1} = \begin{bmatrix} I_{x_1x_1} & 0 & 0 \\ 0 & I_{y_1y_1} & 0 \\ 0 & 0 & I_{z_1z_1} \\ \end{bmatrix} \, ; \quad \Icm{2} = \begin{bmatrix} I_{x_2x_2} & 0 & 0 \\ 0 & I_{y_2y_2} & 0 \\ 0 & 0 & I_{z_2z_2} \\ \end{bmatrix}
.

Figure 35:.


Obtenga el modelo dinámico del manipulador RP mostrado en la figura. Las masas de los eslabones son m1m_1 y m2m_2. Considere que los tensores de inercia IiI_i están dados por:

I1=[A1C10B1D1000Iy1y1] ;I2=[A2C20B2D2000Iy2y2]I_1 = \begin{bmatrix} A_1 & C_1 & 0 \\ B_1 & D_1 & 0 \\ 0 & 0 & I_{y_1y_1} \end{bmatrix}\,;\quad I_2 = \begin{bmatrix} A_2 & C_2 & 0 \\ B_2 & D_2 & 0 \\ 0 & 0 & I_{y_2y_2} \end{bmatrix}
.

Figure 36:.


Obtenga el modelo dinámico del manipulador RR mostrado en la figura. Las masas de los eslabones son m1m_1 y m2m_2. Considera que los tensores de inercia Iii′\Icm{i} son matrices diagonales.
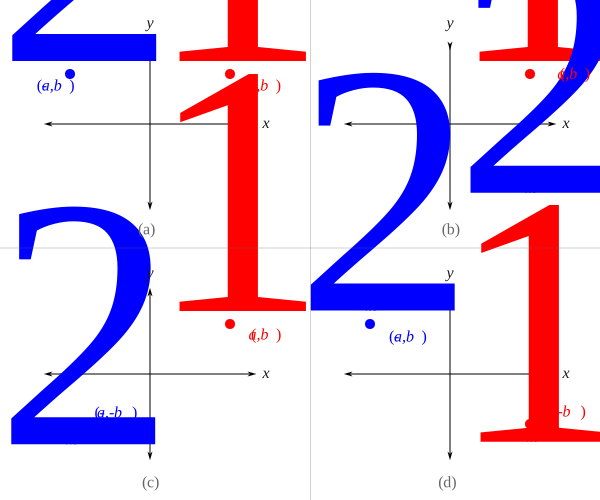
.

Figure 37:.


Obtenga el modelo dinámico del manipulador PRR mostrado en la figura. Considera que los tensores de inercia Iii′\Icm{i} son matrices diagonales.
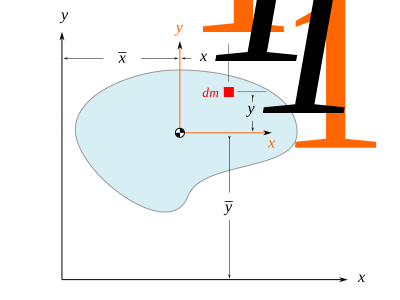
.

Figure 38:.