1.1¿Qué es un robot?
De acuerdo con la norma ISO 8373:2021, un robot es un mecanismo accionado y programado que posee cierto grado de autonomía para realizar tareas de locomoción, manipulación o posicionamiento. La autonomía es la capacidad de ejecutar tareas previstas a partir del estado del sistema y de la información que percibe, sin requerir intervención humana en cada decisión.
Esta definición es más amplia que la de un brazo robótico: comprende, entre otros, robots manipuladores y robots móviles. Un mecanismo desarrollado con tecnología robótica que no satisfaga todas las características de un robot —por ejemplo, un manipulador completamente teleoperado— puede denominarse dispositivo robótico.
Según su finalidad, la terminología de ISO 8373:2021 distingue las siguientes categorías:
Robot industrial: manipulador multipropósito, reprogramable y controlado automáticamente, programable en tres o más ejes, que puede estar instalado en una posición fija o sobre una plataforma móvil para aplicaciones de automatización en entornos industriales.
Robot de servicio: robot que realiza tareas útiles para personas o equipos, en aplicaciones personales o profesionales.
Robot médico: robot destinado a utilizarse como equipo o sistema electromédico.
Estas categorías se refieren principalmente al uso y a los requisitos del sistema, no a una configuración mecánica exclusiva. Dos robots con estructuras semejantes pueden utilizarse en aplicaciones distintas. Para ampliar las definiciones, pueden consultarse las páginas de la International Federation of Robotics (IFR) sobre robots industriales y robots de servicio.
En la definición de robot industrial destacan tres características:
Control automático: el sistema de control ejecuta movimientos y funciones auxiliares de acuerdo con un programa de tareas.
Reprogramabilidad: los movimientos y las funciones pueden modificarse mediante programación, sin cambiar físicamente el mecanismo.
Carácter multipropósito: el sistema puede adaptarse a aplicaciones diferentes, incluso si ello requiere modificar herramientas u otros elementos físicos.
En estos apuntes nos concentraremos en el análisis cinemático y dinámico de manipuladores seriales, especialmente los utilizados en robótica industrial. Por ello, cuando el contexto sea inequívoco, podremos referirnos a ellos como robots seriales o brazos robóticos. No obstante, robot, robot industrial y manipulador serial no son términos equivalentes.
1.2Manipuladores robóticos y cadenas cinemáticas
Un manipulador es un mecanismo formado por eslabones conectados mediante articulaciones que permiten movimientos relativos entre ellos. En robótica, estos mecanismos se emplean para posicionar y orientar herramientas, piezas u otros dispositivos. De acuerdo con ISO 8373:2021, el manipulador incluye los actuadores que producen el movimiento, pero no incluye el efector final, que se acopla a su interfaz mecánica. Un robot industrial comprende, además, el controlador y los medios para programarlo.
Para describir la estructura del manipulador y los elementos asociados a él, distinguimos los siguientes conceptos:
Base: estructura a la que se conecta el primer eslabón del manipulador.
Eslabones: cuerpos que forman la estructura mecánica y conectan unas articulaciones con otras.
Articulaciones o juntas: uniones que permiten determinados movimientos relativos entre eslabones.
Efector final: dispositivo acoplado a la interfaz mecánica del extremo del manipulador para realizar una tarea; puede ser una pinza, una herramienta de soldadura u otro elemento de trabajo.
Una cadena cinemática es un conjunto de eslabones conectados por articulaciones. En un manipulador serial, los eslabones forman una cadena abierta: existe una única trayectoria de conexiones entre la base y el extremo de la cadena. En un manipulador paralelo, la plataforma móvil se conecta con la base mediante dos o más cadenas cinemáticas, formando lazos cerrados. También existen arquitecturas híbridas que combinan ambas disposiciones.
1.2.1Articulaciones y grados de libertad
Entre las articulaciones más utilizadas en manipuladores seriales se encuentran:
Revoluta (R): permite una rotación relativa alrededor de un eje. Su variable articular suele representarse mediante un ángulo, como .
Prismática (P): permite una traslación relativa a lo largo de un eje. Su variable articular suele representarse mediante un desplazamiento, como .
Los grados de libertad indican la cantidad de coordenadas independientes necesarias para describir la configuración de un mecanismo. Por ejemplo, un manipulador plano formado por dos articulaciones revolutas independientes (2R) tiene dos grados de libertad, y su configuración puede expresarse mediante el vector .
1.3Clasificación de robots de acuerdo con su estructura mecánica
La arquitectura mecánica de un manipulador se caracteriza por la conexión de sus eslabones y la disposición de los ejes de sus articulaciones. Estas características influyen en el espacio de trabajo, la movilidad y el tipo de aplicaciones para las que resulta adecuado.
De acuerdo con la International Federation of Robotics (IFR), las principales arquitecturas mecánicas de los robots industriales son: articulada, cartesiana, cilíndrica, polar o esférica, SCARA y paralela. Las primeras cinco pueden realizarse mediante cadenas cinemáticas seriales; en los robots paralelos aparecen cadenas cerradas. Esta clasificación describe la arquitectura del manipulador, no la aplicación que realiza.
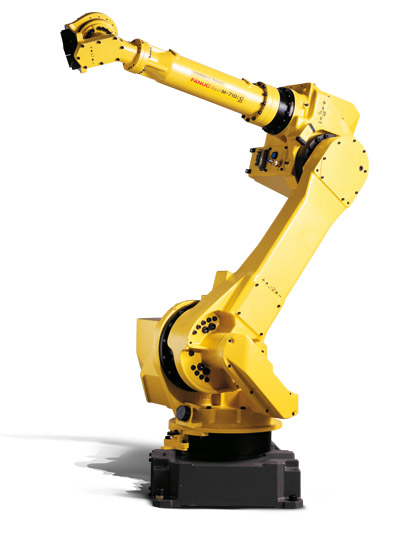
Un robot articulado se caracteriza por tener tres o más articulaciones revolutas. Muchos manipuladores industriales de esta categoría tienen seis ejes y una disposición semejante a la de un brazo humano, por lo que también suelen denominarse antropomórficos. La Figura Figure 1 muestra un FANUC M-710iC de seis ejes, utilizado, entre otras tareas, para manipulación de materiales.
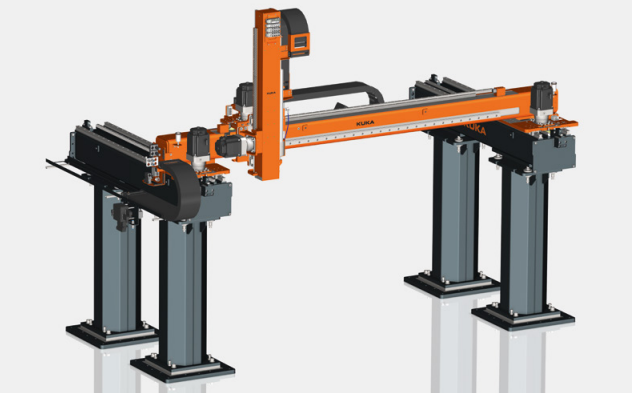
Un robot cartesiano posee tres articulaciones prismáticas cuyos ejes forman un sistema de coordenadas cartesianas. Cuando el sistema de referencia se alinea con esos ejes, los desplazamientos articulares se relacionan directamente con las coordenadas de la estructura de posicionamiento. Su descripción cinemática suele ser más sencilla que la de otras arquitecturas. Los robots de pórtico son un ejemplo habitual; la Figura Figure 2 presenta un robot lineal KUKA KR 300LP.
Un robot cilíndrico combina articulaciones revolutas y prismáticas cuyos ejes permiten describir el posicionamiento mediante coordenadas cilíndricas. Una disposición representativa es RPP: una rotación alrededor de un eje vertical, un desplazamiento a lo largo de ese eje y otro en dirección radial.
Un robot polar o esférico presenta una disposición característica de dos articulaciones revolutas y una prismática, con ejes que permiten describir el posicionamiento mediante coordenadas esféricas. Una disposición representativa es RRP: un giro en la base, una inclinación del brazo y una extensión radial. La Figura Figure 3 ilustra esquemáticamente ambas arquitecturas.
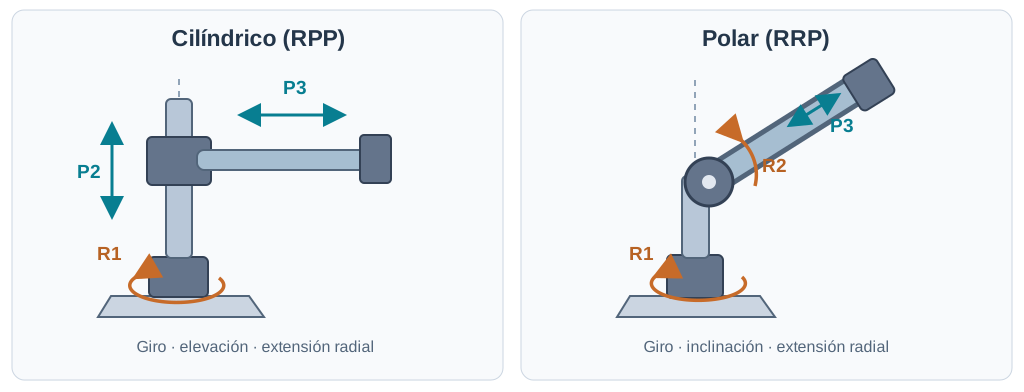
Figure 3:Esquemas simplificados de manipuladores cilíndrico (RPP) y polar (RRP). R indica articulación revoluta y P, prismática. Las flechas muestran los movimientos articulares característicos.
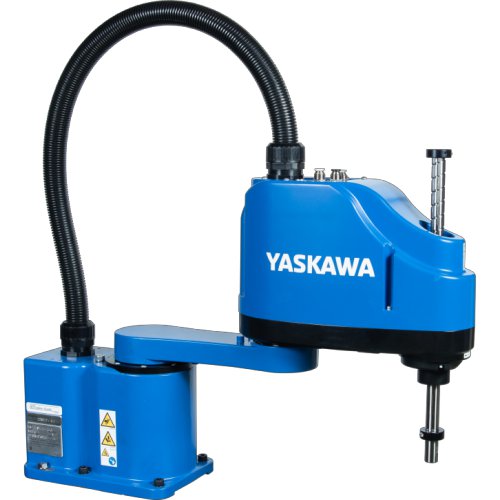
Un robot SCARA (Selective Compliance Assembly Robot Arm) se caracteriza por disponer de dos articulaciones revolutas de ejes paralelos. Su estructura presenta una flexibilidad selectiva en el plano horizontal y una mayor rigidez en la dirección vertical. Una configuración frecuente es RRPR: dos articulaciones revolutas para el posicionamiento horizontal, una prismática para el desplazamiento vertical y una revoluta adicional para orientar la herramienta alrededor del eje vertical. Esta configuración tiene cuatro grados de libertad, aunque no todos los SCARA deben tener exactamente cuatro. La Figura Figure 4 muestra un robot SCARA Yaskawa SG400.
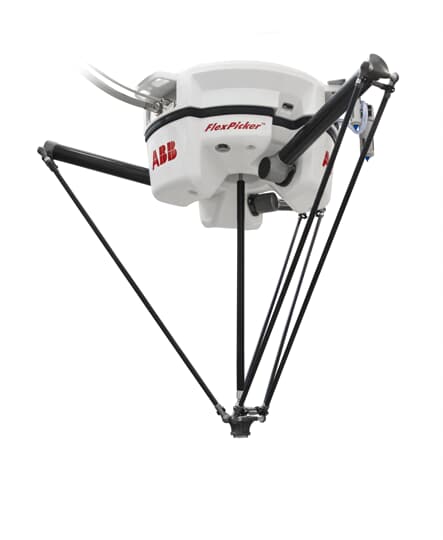
Un robot paralelo utiliza eslabones conectados de manera que forman una o más cadenas cinemáticas cerradas entre la base y la plataforma móvil. Según su diseño, esta arquitectura puede ofrecer elevada rigidez estructural, menor masa móvil o movimientos rápidos; sin embargo, dichas ventajas no implican automáticamente una mayor exactitud en todos los casos. La Figura Figure 5 muestra el ABB IRB 360 FlexPicker, de arquitectura paralela, utilizado en operaciones rápidas de selección y empaquetado.
Estas arquitecturas no representan todas las posibilidades de diseño. Existen manipuladores híbridos y configuraciones especiales. Asimismo, expresiones como robot colaborativo describen características de uso o interacción y no constituyen, por sí mismas, otra arquitectura cinemática.
1.4Panorama de la robótica industrial
Los robots industriales se emplean en numerosas tareas de automatización, como manipulación de materiales, ensamblaje, soldadura, paletizado e inspección. Su expansión está relacionada con la necesidad de mejorar la productividad, la repetibilidad y la flexibilidad de los procesos de fabricación.
Para dimensionar esta actividad, la International Federation of Robotics (IFR) reportó las siguientes cifras mundiales correspondientes a 2025, publicadas en World Robotics 2026:
| Indicador | Magnitud aproximada |
|---|---|
| Robots industriales instalados durante 2025 | 603 000 unidades |
| Robots industriales en operación al cierre de 2025 | 5.08 millones de unidades |
Las instalaciones anuales corresponden a los robots incorporados durante un año, mientras que el parque operativo representa el total estimado de robots que permanecen en funcionamiento. Son indicadores distintos y no deben confundirse.
En México, la IFR registró menos de 5 200 instalaciones durante 2025. Estas cifras ofrecen una referencia del contexto industrial en un periodo específico; para consultar datos posteriores puede revisarse el comunicado World Robotics 2026 de la IFR.
1.5Del manipulador al análisis cinemático y dinámico
La cinemática estudia las posiciones, orientaciones y movimientos de los cuerpos sin considerar las fuerzas y los momentos que los producen. La dinámica estudia las relaciones entre el movimiento y las fuerzas y los momentos que actúan sobre los cuerpos.
Conocer la estructura de un manipulador permite plantear las preguntas que abordaremos a lo largo de estos apuntes:
Cinemática directa: si conocemos las posiciones de sus articulaciones, ¿dónde se encuentra el efector final y cómo está orientado?
Cinemática inversa: si especificamos la posición y orientación deseadas del efector final, ¿qué configuraciones articulares permiten alcanzarlas?
Cinemática diferencial: ¿cómo se relacionan las velocidades de las articulaciones con las velocidades lineal y angular del efector final?
Dinámica: ¿qué fuerzas y pares articulares se necesitan para producir un movimiento determinado?
Para responderlas, primero estudiaremos cómo representar posiciones, orientaciones y movimientos mediante sistemas de referencia y transformaciones. Después construiremos modelos cinemáticos y, finalmente, modelos dinámicos de manipuladores seriales.
Imagen de referencia: FANUC M-710iC/50.
Imagen recuperada de la ficha técnica de KUKA.
Imagen recuperada de Yaskawa Motoman.