Un manipulador serial es un conjunto de eslabones rígidos unidos mediante pares cinemáticos. En el estudio de la cinemática usualmente lo que haremos es colocar sistemas de referencias adheridos a cada uno de los eslabones y posteriormente encontrar las relaciones entre estos sistemas para poder realizar una descripción de la cinemática del manipulador. Para lograr lo anterior, necesitamos conocer los conceptos y herramientas matemáticas fundamentales para la representación de la posición y orientación de un cuerpo rígido, y eso es justamente el objetivo de este capítulo.
2.1Representación de la posición
En mecánica, la posición de un punto se describe en un sistema de referencia mediante vectores de posición. En la Figura Figure 1 se muestran dos puntos y , cuyas posiciones están dadas por:
Naturalmente ambos vectores están descritos en el sistema de referencia que se muestra, y dado que únicamente se tiene dicho sistema de referencia, no hay necesidad de especificar con respecto a qué sistema se están midiendo las coordenadas de posición representadas.
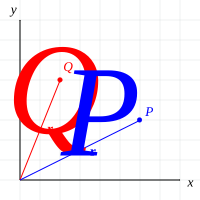
Figure 1:Representación de la posición.
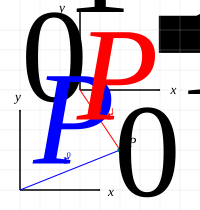
En la Figura Figure 2 se muestra un punto y dos sistemas de referencia y . Donde el sistema se obtiene mediante una traslación a partir de . La descripción de en cada uno de los sistemas de referencia está dada por:
Es más, notará que tal como se muestra en la Figura Figure 3 las posiciones descritas en ambos sistemas están relacionadas mediante:
Donde describe la posición del origen de coordenadas del sistema con respecto al sistema . Se debe tener cuidado con la ecuación (3), puesto que únicamente se cumple cuando los dos sistemas de referencia involucrados son paralelos entre sí, en cualquier otra situación una expresión como esa no será válida.
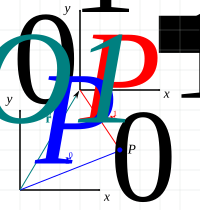
2.2Representación de la orientación mediante matrices de rotación
La orientación de un cuerpo rígido en el espacio puede definirse mediante al menos tres parámetros, de su curso de física o estática elemental recordará que habitualmente se hace uso de los cosenos directores para dicha tarea. En cinemática de robots, además de los cosenos directores (agrupados en las matrices de rotación) se hace uso de otros métodos de representación como los ángulos de Euler, los cuaterniones y los pares de rotación.
Para hacer la descripción de la orientación de un sólido rígido, es necesario adherir un sistema de referencia solidario al mismo, el cual nos servirá para realizar la representación de orientación con respecto a otros sistemas de referencia. Así pues, tome en cuenta que en esta sección estudiaremos relaciones de orientación entre sistemas de referencia, pero no pierda de vista que, en última instancia, los eslabones o cuerpos rígidos subyacen a estos sistemas.
2.2.1Construcción de matrices de rotación
En la Figura Figure 4 se muestra un sistema que ha sido obtenido a partir de mediante una rotación alrededor del eje . Una manera de representar dicha rotación sería simplemente con el parámetro de rotación , pero evidentemente esto no escalaría de manera adecuada para un caso de representación tridimensional.
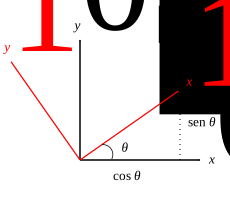
Figure 4:Un sistema obtenido por rotación a partir de
Otra opción es describir las componentes de los ejes del sistema de referencia en el sistema , es decir, y . En el caso particular del ejemplo de la figura Figure 4 se puede observar que dichos vectores estarán dados por:
Si estos vectores se acomodan de tal manera que:
Se obtiene un arreglo conocido como matriz de rotación, la cual presenta algunas propiedades particulares que se describirán posteriormente. La matriz contiene la información necesaria para describir la orientación del sistema con respecto a .
Un resultado similar se puede obtener si la descripción del sistema en se hace mediante la proyección escalar de cada uno de los ejes, por ejemplo, y se pueden expresar como:
Recordar que en el caso de vectores unitarios la proyección escalar de un vector sobre el otro resulta simplemente en el coseno del ángulo que forman entre ellos.
La descripción de los tres ejes coordenados se puede completar considerando que el eje permanece invariable, apuntando en la misma dirección que el eje , tal como se puede observar en la Figura Figure 5. Así, es posible ampliar la matriz de la ecuación (5) considerando ahora las componentes en la dirección de , es decir:
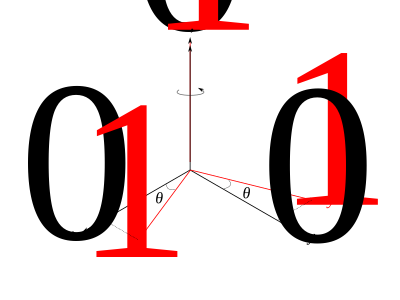
Figure 5:Un sistema obtenido por una rotación alrededor de a partir de
De manera general, la matriz de rotación anterior nos permite describir la orientación de un sistema con respecto a otro cuando se ha efectuado una rotación alrededor del eje . Se puede proceder de una manera muy similar para obtener las matrices de rotación correspondientes a rotaciones alrededor de los ejes y . Las siguientes tres matrices, que denominaremos como matrices de rotación básicas, las utilizaremos para representar las operaciones de rotación con respecto a los tres ejes cartesianos:
Ejemplo. Un sistema de referencia se obtiene a partir de un sistema , mediante una rotación de 90° alrededor del eje . Determine .
Solución
La matriz de rotación se calcula sustituyendo en la matriz de rotación básica para , es decir:
Bueno, hasta ahora hemos abordado la manera de realizar la descripción de la orientación del sistema en el sistema , pero ¿qué pasa si en su lugar nos interesara la descripción del sistema en el ? Naturalmente, podríamos proceder de una manera similar, determinando la proyección de cada uno de los ejes de en , y arreglándolos en una matriz de rotación que denominaremos , tal como se muestra enseguida:
Algo que podrá notar con facilidad es que la matriz no es más que la transpuesta de la matriz . De hecho, es la matriz inversa de , pero como veremos posteriormente las matrices de rotación son un tipo especial de matrices que presentan algunas propiedades particulares, como que su inversa es igual a la transpuesta. Veamos un poco más, por ejemplo, refiriéndonos a la Figura Figure 5, la matriz nos describe cómo ha sido obtenido el sistema a partir del sistema , es decir, mediante una rotación positiva alrededor del eje . Ahora, pensemos en la relación inversa , ¿cómo ha sido obtenido el sistema partir del ? La rotación seguiría siendo alrededor del eje pero una cantidad negativa. Podemos verificar que si tomamos la matriz de rotación básica y sustituimos un ángulo , obtendríamos la matriz calculada previamente.
Este resultado lo podemos generalizar. Sean y dos sistemas de referencia que difieren por una rotación (o secuencia de rotaciones), entonces las matrices de rotación que los describen están relacionadas de la siguiente manera:
2.2.1.1Propiedades de las matrices de rotación
Se puede verificar que las filas y columnas de una matriz de rotación son unitarias y mutuamente ortogonales, una matriz con estas características se denomina matriz ortogonal. Una matriz de rotación propia satisface además ; las matrices ortogonales de determinante -1 invierten la orientación. Sea una matriz de rotación, entonces:
Las columnas (y filas) de son mutuamente ortogonales.
Cada columna (y fila) de es un vector unitario.
Ejemplo. A continuación se muestra una matriz de rotación , compruebe que sus columnas son mutuamente ortogonales.
Solución:
Recordar que dos vectores son ortogonales si el producto escalar es cero. Verificando la primera y segunda columna, se tiene:
Para la primera y tercera:
Para la segunda y tercera:
Se verifica entonces que las columnas de R son mutuamente ortogonales.
Ejemplo. Para la matriz de rotación muestre que el determinante es 1 y que todas sus filas y columnas son vectores unitarios.
Solución:
La matriz de rotación está dada por:
Para calcular el determinante podemos utilizar la expansión por cofactores en la primera fila, es decir:
Calculamos ahora la magnitud de las columnas de la matriz:
En el caso de la fila y columna 1 es evidente que son vectores unitarios. Para las filas 2 y 3 se puede observar que tendremos cálculos similares a los mostrados para las columnas.
2.2.1.2Transformaciones de rotación
En la Figura Figure 6 se observa un sólido rígido con forma de prisma rectangular, al cual se le ha adherido un sistema de referencia , además, está rotado un ángulo alrededor de con respecto a un sistema base . Asumiendo que las dimensiones del prisma son , y en las direcciones de , y , respectivamente, entonces las coordenadas del vértice descritas en el sistema están dadas por:
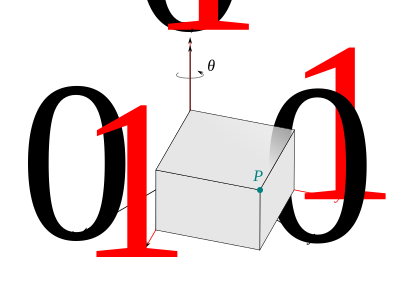
Figure 6:Transformaciones de rotación
Las coordenadas de en el sistema se pueden obtener mediante la proyección de dicho vector en este sistema, es decir:
Note que la matriz que multiplica al vector es justamente , entonces:
Lo cual implica que la matriz de rotación además de describir la orientación del sistema con respecto al sistema , sirve también para realizar transformaciones de coordenadas de un sistema a otro.
Ejemplo. El sistema está rotado 90° alrededor del eje con respecto a , se sabe que las coordenadas del punto dadas en el sistema son , calcule las coordenadas del punto en el sistema .
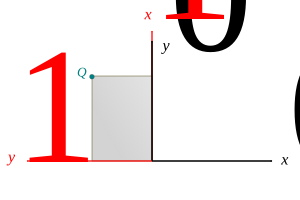
Figure 7:Cambio de coordenadas de un punto mediante una rotación de 90°.
Solución:
La matriz de rotación que describe la orientación del sistema respecto a está dada por:
Entonces:
En este caso en particular se puede determinar la validez de lo anterior mediante inspección.
2.2.2Interpretación geométrica de las rotaciones
Conviene distinguir entre cambiar las coordenadas de un vector y rotar el propio vector. Si un vector geométrico permanece fijo y solo cambiamos el sistema de referencia empleado para describirlo, utilizamos una transformación pasiva (cambio de coordenadas):
La matriz expresa los ejes de mediante sus componentes en : sus columnas son los vectores unitarios de escritos en .
En una transformación activa mantenemos fijo el sistema de coordenadas y rotamos geométricamente el vector. Para una rotación activa representada por :
Aunque ambas expresiones emplean matrices de rotación, describen operaciones diferentes. Para la misma orientación relativa entre dos sistemas, el cambio de coordenadas en sentido inverso utiliza la transpuesta: . Por ello es indispensable indicar qué representan los índices y respecto de qué sistema están expresados los vectores.
2.2.3Composición de las rotaciones
Consideremos que se tienen tres sistemas de referencia , y (ver Figura Figure 8), y sabiendo que el sistema ha sido obtenido mediante una rotación a partir del sistema , y que ha sido obtenido mediante una rotación a partir de .
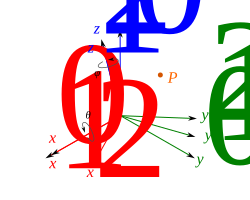
Figure 8:Composición de rotaciones
De acuerdo con lo que sabemos de transformaciones de coordenadas, se pueden escribir las siguientes expresiones para la posición del punto :
Si sustituimos la ecuación (35) en (34) resulta que:
De las ecuaciones (36) y (37) es sencillo notar que necesariamente:
La ecuación (38) describe la ley de composición para transformaciones de rotación. Se puede entender de la siguiente manera: si queremos describir las coordenadas del punto en el sistema de referencia a partir de su representación en , entonces primero podemos describirlo en el sistema utilizando la matriz y luego transformarlo al sistema utilizando la matriz .
Note que la segunda rotación de la Figura Figure 8 ha sido realizada con respecto a un sistema previamente obtenido mediante otra rotación a partir de un sistema . Este tipo de transformación se dice que se ha efectuado con respecto a un sistema móvil (o típicamente también se denominan rotaciones con respecto al sistema actual, o rotaciones intrínsecas). Cuando las rotaciones sean efectuadas de esta manera, las matrices de rotación que representan las rotaciones se deben postmultiplicar en el orden en que son realizadas. Si las rotaciones se realizan con respecto a un sistema fijo, el orden de composición descrito anteriormente ya no funciona, ahora el orden debe invertirse, es decir, si las transformaciones de rotación se realizan con respecto a un sistema fijo entonces las matrices de rotación correspondientes deberán premultiplicarse.
En la Figura Figure 9 se puede observar un sólido en forma cúbica al cual se le ha adherido un sistema de referencia que se mueve junto con este. Inicialmente suponemos que el sistema coincide con un sistema fijo . Como se indica, se realizan dos rotaciones con respecto a los ejes del sistema móvil, es decir, el sistema cuya orientación cambia después de haber efectuado la rotación. Así, la matriz que describe la orientación del sistema con respecto al sistema , después de haber efectuado ambas rotaciones está dada por:
Note que en este caso las matrices de rotación se multiplican en el orden en que son realizadas las transformaciones, escribiéndolas de izquierda a derecha (postmultiplicando).
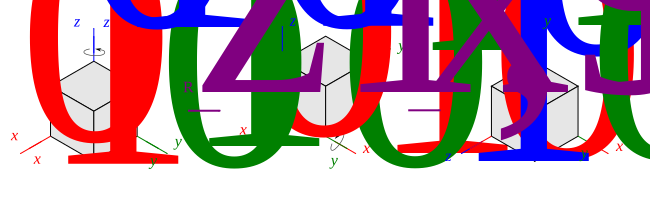
Figure 9:Composición de rotaciones
Ahora, en la Figura Figure 10 puede observar una situación similar en cuanto a los ejes con respecto a los cuáles se efectúan las rotaciones, salvo que en este caso son con respecto al sistema fijo . Aquí, la descripción , después de haber efectuado ambas rotaciones, se calcula premultiplicando las matrices de rotación involucradas, escribiéndolas de derecha a izquierda, es decir:
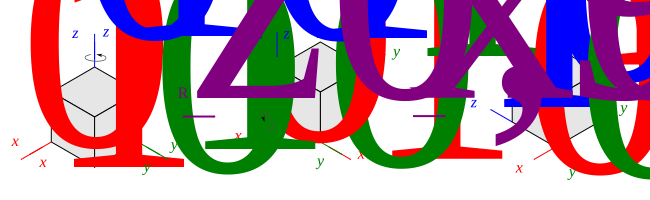
Figure 10:Composición de rotaciones
La validez de ambas composiciones se puede verificar en este caso directamente por inspección de los esquemas mostrados.
Ejemplo. Un sistema se obtiene a partir de un sistema mediante la siguiente secuencia de rotaciones con respecto al sistema móvil: una rotación de 45° con respecto al eje , seguida de una rotación alrededor del eje de 60°. Determine .
Solución:
Dado que las rotaciones son efectuadas con respecto al sistema móvil, entonces las matrices se postmultiplican, es decir:
Todo este razonamiento previo de composición de rotaciones con respecto a un sistema móvil se puede extender a cualquier cantidad de sistemas de referencia, por ejemplo, suponga que se tienen los sistemas de referencia , , , , , que difieren únicamente por rotaciones, se puede verificar de forma muy simple que las siguientes expresiones son válidas:
O bien:
Esta ecuación muestra que la orientación de un sistema la podemos expresar en un sistema mediante la composición de transformaciones de rotación intermedias, algo que nos será muy útil para la cinemática de manipuladores, puesto que lo que haremos será colocar sistemas de referencia a cada uno de los eslabones y luego realizar las descripciones de posición y orientación entre eslabones consecutivos.
La regla de composición puede entenderse de manera incremental. Si representa la orientación actual del sistema móvil con respecto al fijo y se aplica una nueva rotación respecto de los ejes fijos, la orientación resultante se calcula como:
En cambio, si la rotación adicional está descrita respecto de los ejes móviles, entonces:
En el segundo caso, la matriz convierte a coordenadas del sistema fijo los ejes alrededor de los cuales se aplica . De ahí proviene la postmultiplicación. Este razonamiento también explica por qué cambiar el orden de rotaciones sobre ejes diferentes produce, en general, otra orientación.
2.2.4Transformaciones de similitud
Un sistema de referencia está definido por un conjunto de vectores base, por ejemplo, vectores unitarios a lo largo de los tres ejes de coordenadas. Esto significa que una matriz de rotación como transformación de coordenadas también puede considerarse como la definición de un cambio de base de un sistema a otro. La representación matricial de una transformación lineal general se transforma de un sistema a otro mediante la denominada transformación de similitud. Por ejemplo, sea la matriz que representa una transformación lineal en el sistema , y sea la representación matricial de la misma transformación lineal pero en el sistema , entonces y están relacionadas de la siguiente manera:
Como es una matriz de rotación, . La expresión anterior se obtiene escribiendo un mismo operador lineal en ambas bases: si y , entonces . En consecuencia, . En particular, si es una rotación, entonces también lo es y, por lo tanto, el uso de transformaciones de similitud nos permite expresar la misma rotación fácilmente con respecto a diferentes sistemas de referencia.
2.2.4.1Ejemplo de transformación de un tensor
Considere una matriz simétrica , expresada en . Si la orientación relativa de los sistemas corresponde a una rotación de alrededor de , entonces:
Los valores asociados a las direcciones principales no cambian: lo que cambia es su representación respecto de los ejes elegidos. Más adelante aplicaremos esta misma transformación al tensor de inercia de masa de un eslabón. Es importante distinguir un cambio de orientación de coordenadas de un cambio del punto respecto del cual se calcula la inercia; este último requiere otras relaciones, como el teorema de ejes paralelos.
2.3Transformaciones homogéneas
En las secciones anteriores se ha visto cómo representar la posición y orientación, de forma separada; en esta sección conoceremos una herramienta matemática que nos permite representar de manera conjunta la posición y la orientación de un cuerpo rígido.
En la figura Figure 11 podemos observar un sistema de referencia móvil adherido a un sólido rígido y un sistema de referencia fijo, es sencillo identificar que además de la orientación hay también una variación en la posición de los sistemas de referencia. Un punto adherido al sólido rígido se puede describir en el sistema de referencia mediante el vector de posición mostrado, además, la posición del origen del sistema de referencia se puede describir en mediante el vector , si quisiéramos determinar la posición de en entonces podríamos hacerlo de la siguiente manera:
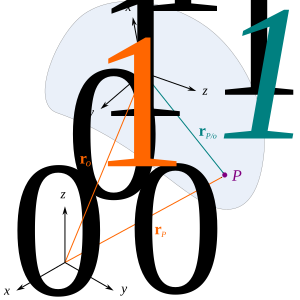
Figure 11:Movimiento de sólido rígido
Lo cual podríamos verlo como una suma de vectores, sin embargo, es importante recordar que no es posible sumar directamente dos vectores que están definidos con respecto a sistemas de referencia con diferente orientación. De tal modo que se debe expresar primeramente a en el sistema , lo cual se logra con la multiplicación correspondiente por la matriz de rotación: , para poder sumarlo a . Aquí, corresponde a la matriz de rotación que describe la orientación del sistema con respecto a
La ecuación (53) se puede expresar de manera más compacta si introducimos una matriz de transformación que opere directamente sobre un vector y transforme sus coordenadas de un sistema a otro, una matriz de este tipo se denomina matriz de transformación homogénea y tiene la forma que a continuación se muestra:
Donde es una matriz de rotación de , es un vector columna de tres elementos y . Lo anterior implica que es una matriz de y por lo tanto no puede multiplicarse directamente por un vector de posición de tres componentes, así pues, para poder efectuar la transformación de coordenadas es necesario agregar una coordenada adicional a cada vector, usualmente se agrega un uno, de tal forma que dado un vector :
Al agregarle la coordenada adicional quedaría como:
Esta es la representación homogénea de un punto. En contraste, un vector libre, como una dirección, tiene cuarta componente igual a cero; así una transformación homogénea lo rota sin trasladarlo. No debe añadirse un uno indiscriminadamente a cualquier vector.
Siguiendo con nuestro análisis, la matriz de transformación homogénea que transforma en está dada por:
Así pues, la ecuación (53) se puede escribir de forma matricial de la siguiente manera:
Es sencillo notar la equivalencia entre ambas ecuaciones. Aquí utilizamos la tilde para distinguir a un vector en coordenadas homogéneas, sin embargo, por legibilidad, en adelante podremos prescindir de ella: cuando una matriz homogénea opere sobre la posición de un punto, se entenderá que se utiliza su representación de cuatro componentes, con la última igual a uno. Para las operaciones vectoriales ordinarias se utilizarán tres componentes, salvo indicación contraria. Esta convención abreviada no hace idénticos los objetos de tres y cuatro componentes. Además, por comodidad muchas veces se utilizará la notación para denotar a , en el entendido que en general mediremos la posición de un punto con respecto al origen del sistema de referencia que usamos para describirlo; así pues, una versión simplificada de (59) se escribirá usualmente como:
2.3.1Interpretación de una transformación homogénea
Una matriz de transformación homogénea describe la pose de un sistema respecto de otro:
Las tres columnas de contienen las direcciones de los ejes de expresadas en ; el vector contiene la posición del origen de respecto de . Al transformar las coordenadas homogéneas de un punto se aplican tanto la rotación como la traslación. En cambio, cuando la cuarta componente es cero, la traslación no afecta a un vector libre.
2.3.2Transformaciones homogéneas básicas
Como ya sabemos, un cuerpo rígido que se mueve en el espacio experimenta traslación y rotación, por lo cual sus movimientos y su localización se puede definir completamente mediante tres operaciones básicas de traslación y tres de rotación, cada una en la dirección de los ejes de un sistema de referencia.
Para las operaciones elementales sobre los ejes coordenados , distinguimos , la matriz de rotación de , de , su extensión homogénea de . De forma análoga, representa una traslación de magnitud con signo a lo largo del eje indicado por el subíndice. En estas expresiones, el subíndice identifica el eje y el argumento entre paréntesis indica el ángulo o desplazamiento.
Las definiciones de las operaciones homogéneas elementales son:
Aquí, es el vector unitario del eje coordenado correspondiente. Cuando compongamos transformaciones indicaremos si se aplican respecto de los ejes del sistema fijo o del sistema móvil. Más adelante, para una rotación alrededor de un eje unitario arbitrario , utilizaremos , consistente con y sus análogas para los otros ejes.
Para abreviar las expresiones siguientes escribimos y . Las seis transformaciones homogéneas elementales sobre los ejes , y son:
2.3.3Composición de transformaciones homogéneas
Supongamos ahora que tenemos tres sistemas de referencia: , y , que difieren por rotaciones y traslaciones. Consideremos, además, que se tiene un punto tal como se muestra en la Figura Figure 12; es sencillo observar que las coordenadas de descritas en el sistema están dadas por:
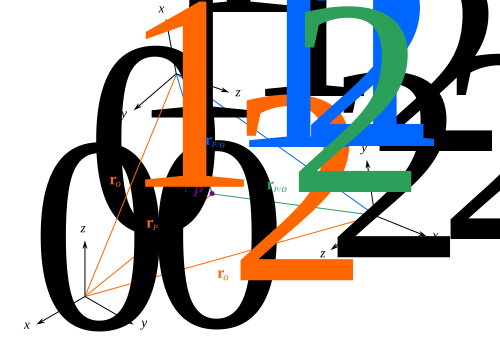
Figure 12:Movimiento de sólido rígido
De la Figura Figure 12 podemos observar también que la descripción de las coordenadas de en el sistema está dada por:
Si sustituimos la ecuación (65) en la (66) se tiene que:
Observe que esta ecuación transforma las coordenadas de del sistema al sistema . Esta ecuación se puede escribir también utilizando la forma matricial. De acuerdo con lo visto previamente sabemos que:
Se puede verificar además que:
Observe que si multiplicamos esta matriz resultante por el vector en coordenadas homogéneas, tendremos a , tal como lo describe la ecuación (68):
Así pues, podemos denotar a esta matriz de transformación homogénea como , esto implica que:
Esta es nuestra regla de composición básica para movimientos de rotación y traslación representados mediante matrices de transformación homogénea, y realizados con respecto a un sistema móvil. Observe que esta regla de composición es análoga a la de las matrices de rotación, de hecho, para transformaciones realizadas con respecto a un sistema fijo las matrices de transformación también se premultiplican.
Cuando las transformaciones son sólo traslaciones, en el resultado final no influye el orden de las mismas, y consecuentemente el orden de acomodo de las matrices no es restrictivo, naturalmente se prefiere escribirlas en el orden que son dadas de acuerdo con si son realizadas con respecto a un sistema fijo o móvil. Por ejemplo suponga que un sistema se obtiene del sistema mediante una traslación en , seguida de una traslación en , y finalmente una traslación en , la matriz de transformación homogénea que representa dichas operaciones está dada por:
Se obtendría el mismo resultado si cualquiera de las matrices se coloca en otra posición.
2.3.4Transformación homogénea inversa
La transformación describe el sistema respecto de . Para describir el sistema respecto de utilizamos la transformación inversa:
La expresión se obtiene imponiendo y utilizando . La parte de posición de la transformación inversa se obtiene como:
Por tanto, podemos escribir con la misma estructura de orientación y posición del sistema inverso. Obsérvese que no basta con cambiar el signo de la traslación: también debe expresarse en el sistema de referencia inverso.
Por ejemplo, si y , entonces:
La multiplicación de ambas matrices, en cualquiera de los dos órdenes, produce . Esta inversión y la composición serán herramientas fundamentales para encadenar sistemas de referencia en la cinemática directa.
Ejemplo. Calcule la matriz de transformación homogénea .
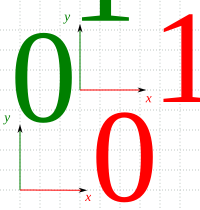
Figure 13:Sistemas de referencia relacionados por una traslación.
Solución:
De la Figura Figure 13 se observa que el sistema puede ser obtenido a partir de mediante una traslación de 3 unidades en y 5 unidades en . Así, la matriz de transformación homogénea que representa la descripción de dicho sistema está dada por:
Ejemplo. Calcule la matriz de transformación homogénea .
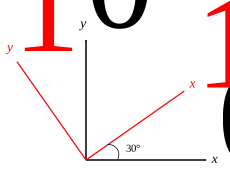
Figure 14:Sistemas de referencia relacionados por una rotación alrededor de .
Solución:
El esquema de la figura Figure 14 muestra un sistema obtenido de mediante una rotación alrededor de de 30°. La transformación homogénea correspondiente es , cuya parte de rotación es :
Ejemplo. Calcula la matriz de transformación homogénea .
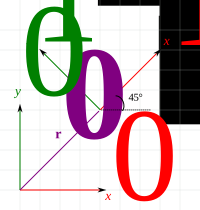
Figure 15:Sistemas de referencia relacionados por traslaciones y una rotación.
Solución:
En la figura Figure 15 se observa un sistema que puede obtenerse de mediante una serie de traslaciones y rotaciones. De manera específica, utilizando los ejes móviles, se pueden trasladar 4 unidades en y en , y posteriormente una rotación alrededor de de 45°, estas transformaciones se pueden expresar en forma de un producto matricial como sigue:
Ejemplo. En la Figura Figure 16 se observa una barra en rotación pura, la cual tiene adherido en su extremo un sistema móvil y un sistema fijo en su base. El sistema está definido de tal manera que el eje apunta en la dirección de la línea que va desde el centro de rotación hasta su extremo. Calcule la matriz de transformación homogénea que describe la posición y orientación de en .
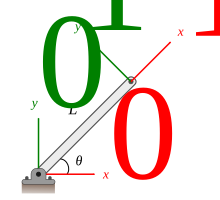
Figure 16:Barra de longitud con un sistema móvil en su extremo.
Solución:
Se observa que el sistema se puede obtener de mediante una serie de traslaciones y rotaciones. Por ejemplo, si los desplazamientos se efectúan sobre los ejes fijos y , y después se aplica una rotación alrededor de , una secuencia posible sería:
Traslación en de
Traslación en de
Rotación alrededor de un ángulo
La composición se expresa mediante:
Pero claro está que no es la única manera, si se ejecuta la siguiente secuencia alrededor de los ejes móviles:
Rotación alrededor de un ángulo .
Traslación en de .
Se tiene:
Lo cual conduce en efecto a la misma descripción obtenida con anterioridad. De igual manera se pueden establecer transformaciones con respecto a los ejes fijos que produzcan el mismo resultado.
Ejemplo. En la figura Figure 17 se observa una placa plana rectangular de las dimensiones indicadas, en cuyas esquinas se colocan algunos sistemas de referencia. Calcule , , y .
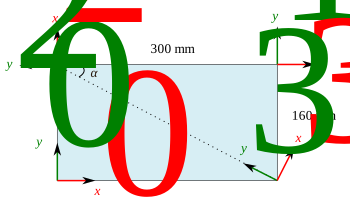
Figure 17:Una placa plana con múltiples sistemas de referencia
Solución:
Descripción de con respecto a
Como se observa en la figura Figure 17, el sistema está trasladado 300 mm en la dirección de y 160 mm en la dirección de . Por lo tanto, el producto matricial que proporciona la matriz de transformación total está dado por:
Observe que la matriz resultante concuerda con lo esquematizado, indica que el origen de coordenadas del sistema está en las coordenadas (300,160) y en la misma orientación con respecto a .
Descripción de con respecto a
De acuerdo a lo mostrado en la figura Figure 17 el sistema puede obtenerse a partir de mediante una traslación de 300 mm en la dirección negativa de y enseguida una rotación de 90° alrededor de . Con lo anterior se tiene:
Observe que de acuerdo a el eje apunta en la dirección positiva del eje , y que el eje apunta en la dirección negativa del eje , lo cual concuerda con el esquema de referencia. Es más, la posición del origen de respecto a es (-300,0), misma que puede corroborarse en la Figura Figure 17.
Descripción de con respecto a
Como se observa en la figura Figure 17 el sistema puede obtenerse de mediante una traslación de 160 mm en la dirección de , y una posterior rotación de 90° alrededor de .
La matriz también puede obtenerse mediante la composición de matrices de transformación, bajo la consideración de que previamente se han calculado y , así:
Descripción de con respecto a
De la figura Figure 17 se puede identificar que se puede obtener de mediante una rotación horaria de un ángulo en la dirección de , seguida de una traslación de en la dirección negativa de , siendo la longitud de la diagonal del rectángulo, entonces se tiene:
Como es de suponer, además de las series de transformaciones descritas en los puntos anteriores, existen una cantidad considerable de posibles secuencias de transformaciones. Por lo anterior, usualmente en cinemática de manipuladores se establecen ciertos criterios para el establecimiento de los sistemas de referencia así como de las transformaciones a realizar, esto es algo que se verá en el siguiente capítulo.
2.4Parametrizaciones de la orientación
Las matrices de rotación proporcionan una descripción completa de la orientación, pero utilizan nueve entradas sujetas a restricciones. Existen representaciones alternativas mediante menos parámetros que pueden resultar útiles para especificar una orientación o para describir un movimiento. Estudiaremos las secuencias de Euler ZXZ y ZYZ, los ángulos Roll-Pitch-Yaw, la representación eje-ángulo y una introducción a los cuaterniones unitarios.
2.4.1Ángulos de Euler
Las matrices de rotación proporcionan una descripción redundante de la orientación de un sistema de referencia con respecto a otro, puesto que sus nueve elementos no son independientes entre sí, debido a las restricciones de ortogonalidad entre sus columnas y el hecho de que cada columna es un vector unitario. De esto se desprenden seis restricciones dadas por las ecuaciones (94) y (95).
Lo anterior implica que se requieren tres parámetros independientes para representar completamente la orientación de un cuerpo rígido en el espacio. Una representación en términos de tres parámetros independientes se dice que es una representación mínima.
Una orientación también puede describirse mediante tres parámetros angulares , asociados a una secuencia ordenada de rotaciones. Es importante distinguir dos criterios independientes:
Euler propios y Tait-Bryan: las secuencias de Euler propios repiten el primer eje al final (por ejemplo, ZXZ y ZYZ); las secuencias de Tait-Bryan utilizan tres ejes distintos (por ejemplo, XYZ o ZYX).
Rotaciones intrínsecas y extrínsecas: las intrínsecas se efectúan con respecto a ejes móviles y las extrínsecas con respecto a ejes fijos. Ambos tipos de secuencia pueden expresarse mediante una u otra convención.
Aunque tres parámetros constituyen una representación mínima local, las parametrizaciones mediante tres ángulos presentan configuraciones singulares y una misma orientación puede admitir diferentes conjuntos de ángulos. En las secciones siguientes utilizaremos secuencias intrínsecas ZXZ y ZYZ.
2.4.1.1Ángulos de Euler ZXZ
En este caso, a partir de un sistema fijo se puede obtener otro sistema de referencia en cualquier orientación mediante tres rotaciones sucesivas alrededor del sistema móvil, a saber:
Una rotación de un ángulo alrededor del eje
Una rotación de un ángulo alrededor del eje
Una rotación de un ángulo alrededor del eje
Emplearemos las abreviaturas y . La composición conduce a:
Evidentemente, calcular la matriz de rotación correspondiente a un conjunto de ángulos de Euler es una tarea que puede realizarse sin problemas, puesto que implica únicamente multiplicaciones matriciales en el orden indicado. Un problema de naturaleza menos trivial es que a partir de una matriz de rotación se obtenga el conjunto de ángulos de Euler ZXZ equivalentes, de tal forma que:
donde:
Siendo , naturalmente, una matriz cuyos valores son todos conocidos. Para resolver este problema se considerarán tres casos.
Caso I
Si y no son ambas cero, de acuerdo con (98) implica necesariamente que , y consecuentemente que y no son ambas cero. Lo anterior conduce a que , entonces y , lo cual implica dos posibles soluciones para :
Si se toma la solución para dada por (100), entonces:
Si se toma la solución para dada por (101), entonces:
Caso II
Si , dado que es ortogonal implica que y , entonces tendrá la forma:
Si entonces, y , lo cual permite elegir (módulo ). De lo anterior se tiene:
Lo anterior implica una cantidad infinita de soluciones. Por convención se asume y entonces:
Caso III
De manera similar al caso anterior, si entonces, y , lo cual permite elegir (módulo ). De lo anterior se tiene:
Lo anterior implica una cantidad infinita de soluciones. Por convención se asume y entonces:
Ejemplo. Para la siguiente matriz de rotación, calcule el conjunto de ángulos de Euler ZXZ equivalente.
Solución:
Dado que podemos utilizar el conjunto de ecuaciones para el segundo caso. Por convención tomamos para seleccionar una de las infinitas soluciones:
Entonces, el conjunto de ángulos de Euler ZXZ equivalentes es
Ejemplo. Calcule los ángulos de Euler ZXZ que son equivalentes a la matriz de rotación que resulta de la siguiente secuencia de rotaciones alrededor de los ejes móviles: una rotación de 60° alrededor del eje seguida de una rotación de 135° alrededor del eje .
Solución:
Para resolver este problema lo primero que debemos hacer es calcular la matriz de rotación que resulta de efectuar las dos operaciones indicadas, para ello multiplicamos las matrices de rotación en el orden correspondiente, es decir:
Dado que podemos utilizar el conjunto de ecuaciones para el primer caso, es decir:
El ángulo es equivalente a módulo . Por tanto, también puede elegirse esta representación:
2.4.1.2Ángulos de Euler ZYZ
Los ángulos de Euler ZYZ nos permiten describir la orientación de un cuerpo rígido mediante tres rotaciones sucesivas alrededor del sistema móvil, en el siguiente orden:
Una rotación de un ángulo alrededor del eje
Una rotación de un ángulo alrededor del eje
Una rotación de un ángulo alrededor del eje
Con las mismas abreviaturas y , la secuencia conduce a la siguiente matriz equivalente:
Al igual que con la secuencia ZXZ, podemos determinar a partir de una matriz de rotación los ángulos de Euler equivalente resolviendo la ecuación matricial:
donde:
Siendo , naturalmente, una matriz cuyos valores son todos conocidos. Para resolver este problema se considerarán tres casos.
Caso I
Si y no son ambas cero, de acuerdo con (130) implica necesariamente que , y consecuentemente que y no son ambas cero. Lo anterior conduce a que , entonces y , lo cual implica dos posibles soluciones para :
Si se toma la solución para dada por (132), entonces:
Si se toma la solución para dada por (133), entonces:
Caso II
Si , dado que es ortogonal implica que y , entonces tendrá la forma:
Si entonces, y , lo cual permite elegir (módulo ). De lo anterior se tiene:
Lo anterior implica una cantidad infinita de soluciones. Por convención se asume y entonces:
Caso III
De manera similar al caso anterior, si entonces, y , lo cual permite elegir (módulo ). De lo anterior se tiene:
Lo anterior implica una cantidad infinita de soluciones. Por convención se asume y entonces:
2.4.2Ángulos Roll-Pitch-Yaw (RPY)
Una alternativa para describir la orientación mediante tres ángulos consiste en utilizar las rotaciones roll, pitch y yaw. Es indispensable especificar los ejes y el orden de aplicación: diferentes convenciones pueden producir matrices distintas para un mismo conjunto de ángulos.
Aquí utilizaremos la secuencia ZYX intrínseca, equivalente a aplicar rotaciones extrínsecas alrededor de los ejes fijos en el orden X, Y, Z. Denotamos roll por , pitch por y yaw por . La matriz resultante es:
Aquí y .
Si conocemos y nos restringimos a la solución principal con , podemos recuperar los ángulos, siempre que , mediante:
Esta representación es compacta y tiene una interpretación intuitiva, pero no es globalmente única. Cuando , los ángulos roll y yaw dejan de ser independientes (bloqueo de cardán o gimbal lock): únicamente puede determinarse una combinación de ambos. En ese caso debe adoptarse una convención para obtener una solución particular, por ejemplo fijar y resolver a partir de los elementos de .
Ejemplo. Una rotación de alrededor del eje fijo , sin roll ni pitch, corresponde a y produce:
La denominación RPY no determina por sí sola una secuencia universal: al consultar software o documentación técnica siempre debe verificarse la convención adoptada.
2.4.3Representación eje-ángulo
Una rotación propia en el espacio puede describirse mediante un eje unitario y un ángulo , siguiendo la regla de la mano derecha. La interpretación geométrica es directa: los puntos del eje permanecen fijos y los demás giran alrededor de él.
Introducimos la matriz antisimétrica asociada a :
La matriz representa algebraicamente el producto vectorial con el eje. Para construir una rotación alrededor de un eje arbitrario utilizamos la fórmula de Rodrigues:
Su origen se comprende al descomponer un vector en una componente paralela al eje y otra perpendicular. La componente paralela permanece invariable y la perpendicular gira un ángulo en su propio plano.
Como comprobación, para se obtiene la rotación elemental:
Esta representación no es única: y describen la misma rotación. También existe una ambigüedad especial en , para la cual cualquier eje unitario representa la identidad.
Para una matriz de rotación conocida, el ángulo principal puede calcularse mediante:
Si , el eje correspondiente se obtiene de:
Esta última expresión no debe utilizarse directamente para o , porque . Son casos que necesitan un tratamiento separado; para puede recuperarse el eje de los autovectores de asociados al valor propio 1, con signo indistinto.
La representación eje-ángulo resulta especialmente útil para entender geométricamente las rotaciones y conecta con formulaciones más avanzadas de la cinemática.
2.4.4Cuaterniones unitarios: introducción
Los cuaterniones unitarios ofrecen otra representación de la orientación espacial. Un cuaternión se compone de una parte escalar y una vectorial:
A partir de un eje unitario y un ángulo se construye:
Con esta convención (parte escalar primero y rotaciones activas), el cuaternión determina una matriz de rotación mediante:
Los cuaterniones y representan la misma orientación. A diferencia de una parametrización de tres ángulos, una representación con cuaterniones unitarios evita las singularidades de tipo gimbal lock, aunque utiliza cuatro componentes sujetos a una restricción de norma.
Su empleo es frecuente en representación e interpolación de orientaciones, simulación y control de movimiento. Para los propósitos de estos apuntes bastará con reconocer su significado, construirlos a partir del eje y el ángulo, y entender por qué constituyen una alternativa a los ángulos de Euler y RPY.
2.4.5Síntesis de las representaciones de orientación
Todas las representaciones estudiadas describen la misma orientación espacial, pero utilizan diferentes cantidades y restricciones:
| Representación | Cantidades escalares | Características |
|---|---|---|
| Matriz de rotación | 9 | Sus columnas son ortonormales y su determinante es +1; no presenta singularidades de parametrización |
| Euler ZXZ y ZYZ | 3 | Representaciones mínimas locales; presentan configuraciones singulares |
| Roll-Pitch-Yaw (ZYX) | 3 | Ángulos asociados a una secuencia de ejes; presenta bloqueo de cardán |
| Eje-ángulo | 4 | Un eje unitario y un ángulo; la representación no es única |
| Cuaternión unitario | 4 | Satisface una restricción de norma; y representan la misma orientación y no presenta bloqueo de cardán |
En eje-ángulo y cuaterniones hay cuatro cantidades escalares sujetas a una restricción, por lo que la orientación sigue teniendo tres grados de libertad. La elección de representación depende del problema y de la interpretación o las operaciones que se requieran.
2.4.6Cierre del capítulo
Los vectores de posición permiten localizar puntos respecto de sistemas de referencia, mientras que las matrices de rotación describen orientaciones y transforman coordenadas. Las transformaciones homogéneas reúnen la posición y la orientación en una sola matriz; sus reglas de composición e inversión permiten relacionar múltiples sistemas de referencia. En el estudio de la cinemática directa emplearemos estas herramientas para describir la posición y orientación de los eslabones de un manipulador.
2.5Problemas
2.5.1Posición, rotaciones y composición
Describa las coordenadas del punto en cada uno de los sistemas de referencia mostrados en la Figura Figure 18.
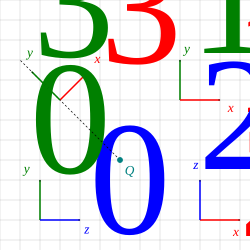
Figure 18:Posición de un punto respecto de diferentes sistemas de referencia.
Las coordenadas de un punto en un sistema de referencia están dadas por . Si se sabe que un sistema de referencia se obtiene a partir de mediante una traslación en de 10 unidades y una traslación en de 5 unidades, calcule las coordenadas del punto en el sistema de referencia .
Demuestre que una rotación conserva la distancia entre dos puntos y . Si es una matriz de rotación, compruebe que
Demuestre que una rotación conserva la magnitud de un vector , es decir, que , donde es una matriz de rotación.
Muestre que para una matriz de rotación se cumple la propiedad . Utilice la matriz de rotación alrededor de para comprobarlo. Suponga un ángulo de rotación y proceda mediante un método convencional para el cálculo de la matriz inversa y compare con lo obtenido transponiendo la matriz de rotación.
Un vector se rota activamente alrededor del eje fijo y después alrededor del eje fijo . Determine sus componentes finales y represente gráficamente el vector inicial y el transformado. Indique explícitamente el orden de multiplicación de las matrices de rotación.
En la Figura Figure 19 se muestra un cuerpo rígido con forma de cubo y cuyas aristas miden 200 mm. Al sólido se le adhiere un sistema móvil que inicialmente coincide con el sistema fijo . Calcule lo siguiente:
Las coordenadas del punto después de una rotación de 30° alrededor del eje , seguida por una rotación de 225° alrededor del eje .
Las coordenadas del punto después de una rotación de 45° alrededor del eje , seguida por una rotación de 60° alrededor del eje .
Las coordenadas del punto después de la rotación de 135° alrededor del eje , seguida por una rotación de 90° alrededor del eje y posteriormente una rotación de 60° alrededor del eje .
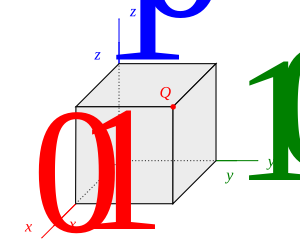
Figure 19:Cubo con sistemas de referencia para los ejercicios de rotación.
La siguiente matriz de rotación corresponde a una secuencia de rotaciones alrededor de un sistema móvil:
Un ángulo alrededor del eje
Un ángulo alrededor del eje
Un ángulo alrededor del eje
Calcule , y .
Se tienen cuatro sistemas de referencia , , y , de los cuales se conocen algunas relaciones de orientación dadas por las siguientes matrices de rotación:
Calcule las matrices y .
El sistema de referencia se obtiene a partir del mediante una secuencia de rotaciones, a saber:
45° alrededor del eje móvil
30° alrededor del eje fijo
135° alrededor del eje móvil
60° alrededor del eje fijo
Calcule el conjunto de ángulos de Euler ZXZ que describe la orientación de con respecto de .
2.5.2Transformaciones homogéneas y similitud
Un sistema de referencia está trasladado 5 unidades en , 4 unidades en y -10 unidades en con respecto al sistema . Se sabe que las coordenadas de un punto descritas en el sistema son , calcule .
Un sistema de referencia tiene una orientación de alrededor del eje con respecto a y su origen está ubicado en . El punto y el vector libre tienen las siguientes componentes en :
Construya , calcule y empleando coordenadas homogéneas, y explique por qué la traslación afecta únicamente a uno de ellos.
Considere las transformaciones entre tres sistemas de referencia:
Determine y su inversa . Compruebe ambos resultados verificando que y describa geométricamente la posición y orientación del sistema respecto de .
El tensor de inercia de un cuerpo rígido, calculado respecto de su centro de masa y expresado en , es:
Si el sistema se encuentra rotado alrededor del eje de , determine mediante una transformación de similitud. Verifique que la traza y los valores propios permanecen invariantes. ¿Sería suficiente esta transformación si quisiéramos calcular la inercia respecto de otro punto? Explique.
2.5.3Parametrizaciones de la orientación
Calcule el conjunto de ángulos de Euler ZXZ que son equivalentes a la siguiente matriz de rotación.
Calcule el conjunto de ángulos de Euler ZXZ que son equivalentes a la siguiente matriz de rotación.
Calcule el conjunto de ángulos de Euler ZXZ que son equivalentes a la siguiente matriz de rotación.
Calcule la matriz de rotación equivalente al conjunto de ángulos de Euler ZXZ .
Calcule la matriz de rotación equivalente al conjunto de ángulos de Euler ZYZ .
Para la convención Roll-Pitch-Yaw ZYX utilizada en el capítulo, calcule la matriz de rotación correspondiente a . Después, recupere los tres ángulos a partir de la matriz obtenida. Indique el orden de aplicación de las rotaciones si se interpretan respecto de ejes fijos.
Considere una orientación descrita por la matriz
Identifique por qué la extracción de los ángulos RPY (ZYX) corresponde a una configuración singular. Obtenga un conjunto de ángulos válido adoptando y explique por qué existen otros conjuntos equivalentes.
Considere el eje unitario y un ángulo de rotación de . Utilice la fórmula de Rodrigues para calcular . Verifique que y , y determine cómo se transforma el vector . Explique por qué no debe emplearse directamente la fórmula general de recuperación del eje que divide entre .
Obtenga el cuaternión unitario (con componente escalar primero) asociado a una rotación de alrededor del eje positivo . Compruebe que tiene norma unitaria y calcule su matriz de rotación equivalente. ¿Por qué el cuaternión obtenido y su negativo representan la misma orientación?